산업용 모바일 로봇 안전 가이드
ISO/CD 25785-1 · ISO/WD 26058-1 · ISO 3691-4 · ISO 10218-1 · ISO 10218-2 · ANSI/A3 R15.08 · KS B 7327 · 산업안전보건기준에 관한 규칙
1. 모바일 매니퓰레이터에서 휴머노이드까지
요즘 로봇 분야에서는 사람처럼 두 다리로 서서 두 팔로 일하는 휴머노이드가 큰 주목을 받고 있습니다. 언젠가 공장에서도 휴머노이드가 사람 곁에서 일하게 되리라는 기대가 커지면서, 이런 로봇에 맞는 안전 기준을 마련하려는 논의도 함께 진행되고 있습니다.
팔을 달고 스스로 움직인다는 점에서 보면, 산업 현장에 들어올 휴머노이드도 산업용 모바일 로봇 / 모바일 매니퓰레이터의 한 종류라고 볼 수 있으나, 휴머노이드는 가반하중이 상대적으로 낮고, 학습과 관련해 풀어야 할 문제도 남아 있기 때문에, 현장에서는 AGV나 AMR에 로봇팔을 결합한 산업용 모바일 로봇(IMR) 형태로 주로 활용하고 있습니다.
이번 인사이트 자료에서는 먼저 국내외 표준과 인증 동향을 짚어 보고, 이어서 모바일 매니퓰레이터에 적용되는 법령과 고시, KS B 7327의 요구사항을 정리하고, 현장에서 판단이 갈리는 부분과 로봇 사용자 / 시스템 통합업체(SI)가 도입 전후에 점검할 항목을 함께 살펴보겠습니다.
2. IMR / DSIMR 로봇 표준과 인증 동향
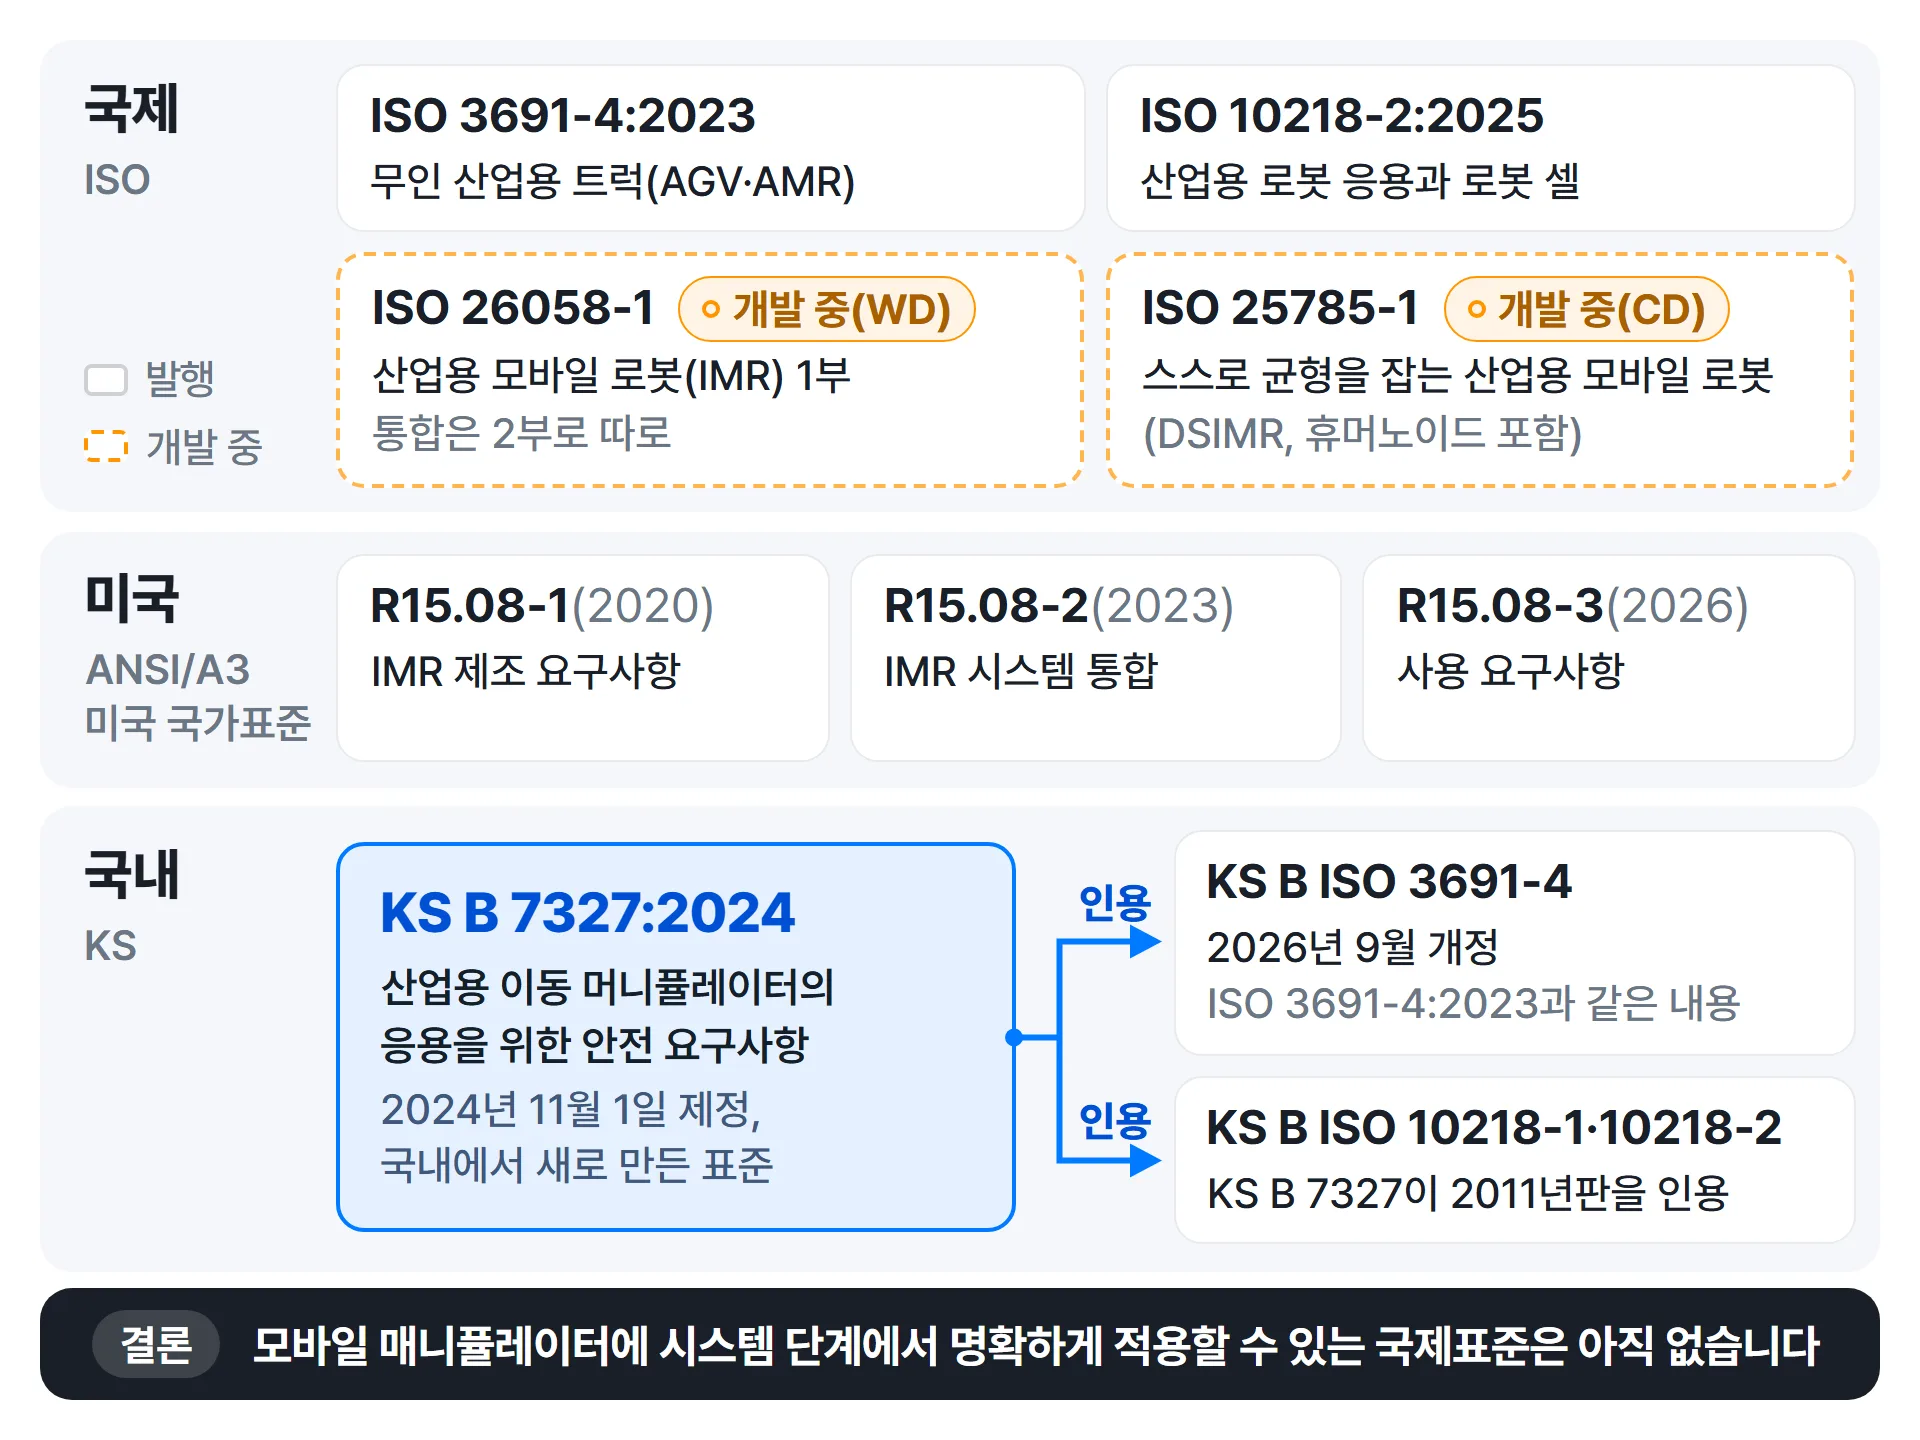
산업용 모바일 로봇 표준을 국제 표준, 국내 표준(KS), 미국 표준으로 나누어 살펴보겠습니다.
2.1. 국제 표준: ISO 25785-1과 ISO 26058-1
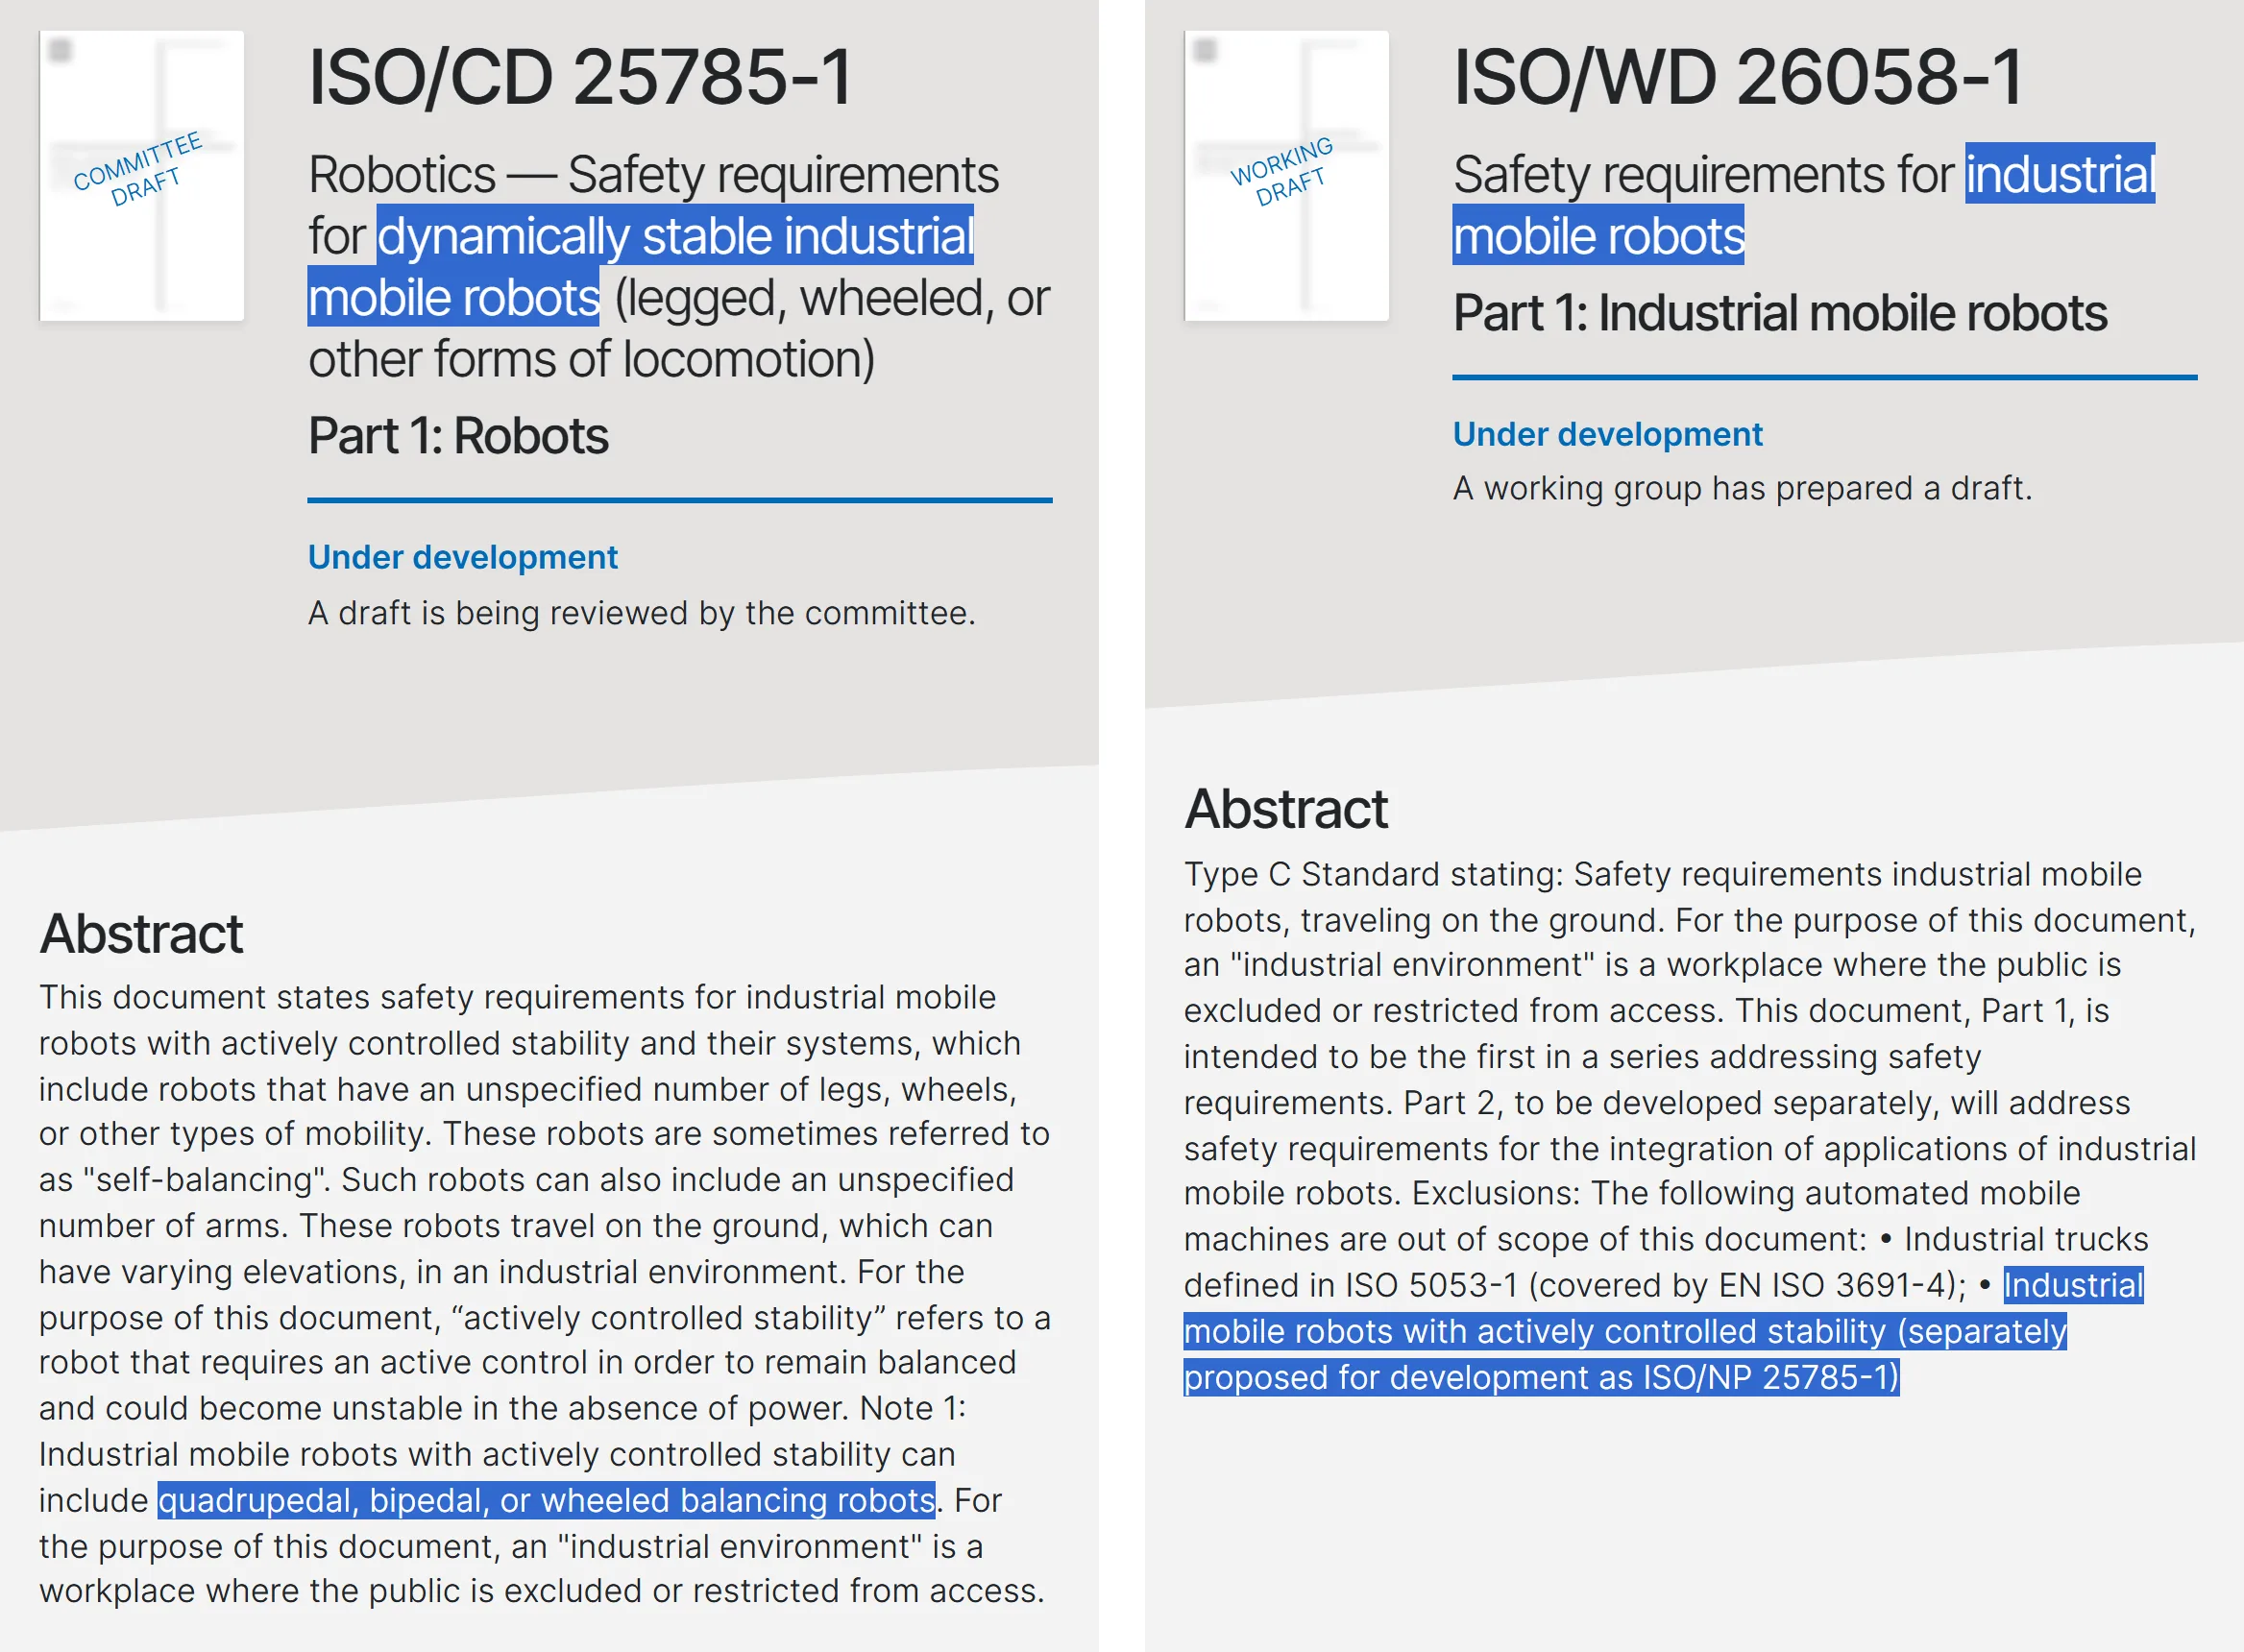
국제표준화기구(ISO)는 휴머노이드처럼 스스로 균형을 잡아야 하는 산업용
모바일 로봇의 안전 요구사항을 ISO 25785-1 표준으로
만들고 있습니다. 이런 로봇은 “dynamically stable industrial mobile
robots”의 머리글자를 따서 DSIMR이라고 부릅니다.
균형을 유지하려면 제어가 계속 필요하고 전원이 끊기면 균형을 잃고
넘어질 수 있는 로봇이 여기에 해당하며, 두 다리나 네 다리로 걷는 로봇과
바퀴로 균형을 잡는 로봇, 팔이 달린 로봇까지 포함됩니다.
이와 함께 ISO는 스스로 균형을 잡을 필요가 없는 산업용 모바일
로봇(IMR)의 안전 요구사항을 ISO 26058-1 표준으로
만들고 있습니다. 이 표준 초안은 ISO 3691-4가 다루는 AGV·AMR 같은 무인
산업용 트럭을 적용 범위에서 제외하고 있습니다.
다만, 제정 예정인 ISO 25785-1, ISO 26058-1 표준은
DSIMR / IMR 제품 자체에 대한 요구사항을 다루는 표준이어서, 현장에 실제로 설치할 때 요구되는 기준을 지키려면 시스템 통합
단계를 다루는 2부가 함께 제정되어야 합니다. 그런데 두 표준 모두 2부는 아직 나오지 않았습니다.
즉, 모바일 매니퓰레이터에 시스템 단계에서 명확하게 적용할 수 있는
국제표준은 아직 없습니다.
2.2. 국내 표준과 인증: KS B 7327, KC 인증
국내는 어떨까요? 법령에는 모바일 매니퓰레이터만 다루는 조문이
없지만, 국내 표준은 따로 있습니다.
바로 2024년 11월 1일에 제정된 KS B 7327 「산업용 이동
머니퓰레이터의 응용을 위한 안전 요구사항」입니다. AGV나 AMR 같은 이동
플랫폼에 협동로봇을 포함한 산업용 로봇을 결합한 로봇과 그 응용을
다루며, 국제표준을 부합화한 것이 아니라 국내에서 새로 만든 표준입니다.
국내에서 만든 표준이라고 해서 요구사항을 모두 새로 쓴 것은 아닙니다. KS B 7327은 이동 플랫폼 표준인 KS B ISO 3691-4와 산업용 로봇 표준인 KS B ISO 10218-1·10218-2를 비롯해 19종의 표준을 인용표준으로 두고, 여기에 안전 데이터 공유와 정지 연동, 동시동작처럼 두 장비를 결합할 때 필요한 요구사항을 더했습니다.
KS B 7327 외에도 제품에 따라 함께 살펴볼 인증이 있습니다. 모바일 매니퓰레이터를 국내에서 판매하거나 수입하려면 먼저 전파법에 따른 KC 전자파적합성(EMC) 적합성평가 대상인지 확인해야 하는데, 로봇기기는 「방송통신기자재등의 적합성평가에 관한 고시」에 적합등록 대상으로 따로 올라 있습니다.
다만, 산업 환경에서만 쓰도록 만들어 산업 환경용 전자파 표준만 적용하는 기기는 대상에서 빠지므로, 도입하려는 장비가 여기에 해당하는지는 시험기관에 문의하는 것이 좋습니다. 대상에서 빠지더라도 Wi-Fi 같은 무선 모듈은 따로 적합성평가를 받아야 해서, 보통은 이미 인증받은 모듈을 넣습니다.
2.3. 미국 표준: R15.08 시리즈와 UL 3100
미국에는 A3(옛 RIA)가 만든 R15.08 시리즈가 있어, IMR 자체(1부, 2020)부터 시스템 통합(2부, 2023)과 사용(3부, 2026)까지 다루고 있습니다. 로봇팔을 얹은 모바일 매니퓰레이터도 R15.08에서 IMR의 한 종류로 따로 다루고, 로봇팔 자체는 ISO 10218-1·10218-2:2025를 미국 표준으로 받아들인 R15.06-2025를 따릅니다.
미국 공장에 설치할 때 법으로 요구되는 것은 특정 UL 인증이 아니라 OSHA 전기 규정에 따른 승인입니다. 그래서 보통은 OSHA가 인정한 시험기관(NRTL)의 인증 마크가 붙은 제품을 쓰고, 인증 마크가 없으면 설치한 뒤 NRTL의 현장 평가를 거쳐 라벨을 붙입니다.
현장 평가는 설치 장소에 놓인 설비를 보는 방식이라, 돌아다니는 모바일 로봇에도 쓸 수 있는지 미리 시험기관에 확인해 보기를 권합니다.
모바일 로봇의 이동 플랫폼은 보통 UL 3100으로 인증을 받는데, 이 표준은 배터리로 움직이는 플랫폼을 다루고 산업용 로봇에 대한 요구사항은 UL 1740에 맡기고 있습니다. 그래서 모바일 매니퓰레이터의 로봇팔은 감전·화재·부상 위험을 다루는 로봇 안전 표준인 UL 1740으로 평가받았는지 인증서에서 따로 확인해야 합니다.
2.4. 앞으로의 전망
앞으로는 어떻게 될까요? 국내에서는 국제 표준이 나오기 전에 휴머노이드 안전 기준을 먼저 마련하는 쪽으로 움직이고 있습니다. 2026년 10월 23일 대통령 주재 규제합리화위원회에서 산업통상부와 고용노동부가 함께 위험성평가 방법과 안전조치 사항을 담은 휴머노이드 안전 가이드를 2026년 하반기에 개발하고, 이 가이드를 충족하면 울타리 없이 작업할 수 있도록 하기로 했습니다.
산업통상부는 이 가이드를 배포할 예정이며, 2030년까지 휴머노이드 로봇 안전인증센터를 구축해 안전 단체표준과 인증 제도도 마련할 계획입니다.
한편, 로봇을 형태와 위험도에 따라 나누어 위험이 높은 로봇에 더 엄격한 안전관리 의무를 두는 방안도 논의되고 있는데, 여기서도 모바일 매니퓰레이터와 휴머노이드는 따로 다루고 있습니다.
ISO 25785-1은 2028년 발행을 목표로 개발되고 있습니다. 아직 위원회 초안 단계여서 업계에서는 실제 발행이 이보다 늦어질 수 있다고 봅니다. ISO 26058-1은 그 전 단계인 작업 초안 단계에 있습니다.
지금까지 KS B ISO 10218이나 KS B ISO 3691-4처럼 로봇 안전 국제 표준은 KS로 그대로 들여왔기 때문에, 국제 표준이 제정되면 국내 KS도 동일한 내용으로 부합화될 것으로 보입니다. 다만, KS에 반영되기까지는 시간이 걸리는 편이라 ISO 3691-4:2023은 3년이 지난 2026년 9월에야 KS로 개정되었고, 2025년에 나온 ISO 10218 새 판도 아직 KS 개정을 준비하는 단계입니다.
국가마다 제정된 표준에는 조금씩 차이가 있지만, 결국 산업용 모바일 로봇의 안전이 이동 플랫폼 표준과 산업용 로봇 표준을 함께 읽는 데서 출발한다는 것을 알 수 있습니다.
3. 모바일 매니퓰레이터에 적용되는 법령과 고시
산업안전보건기준에 관한 규칙에 모바일 매니퓰레이터를 위한 조문이 따로 없다고 해서 이런 로봇이 법령의 적용을 받지 않는 것은 아닙니다. 관련 고시에서 이동할 수 있는 로봇까지 산업용 로봇으로 정의하고 있으므로, 모바일 매니퓰레이터의 로봇팔에도 고정식 로봇과 똑같이 산업용 로봇 조문이 적용된다고 보는 것이 맞습니다.
3.1. 산업용 로봇의 정의와 모바일 매니퓰레이터
위험기계·기구 자율안전확인 고시와 안전검사 고시는 모두 산업용 로봇을 “3축 이상 메니퓰레이터를 구비하고 고정 또는 이동이 가능한 로봇”으로 정의합니다. 또한, 2023년 고용노동부 협동작업 안전 가이드에서는 이동식 로봇을 산업용 로봇(매니퓰레이터)과 이동 플랫폼이 물리적으로 결합된 형태의 로봇으로 정의하고, 그 예로 모바일 매니퓰레이터를 들고 있습니다.
3.2. 산업안전보건기준에 관한 규칙 (제222조~제224조)
규칙에서 산업용 로봇을 직접 다루는 조문은
제222조~제224조 세 개뿐입니다. 이 세 조문은 교시할 때의 작업 지침과 이상 시 정지,
운전 중의 울타리와 감응형 방호장치, 수리나 청소를 할 때의 운전 정지와
기동스위치 잠금 같은 조치를 정하고 있으며, 모두 고정식과 이동식을
나누지 않습니다.
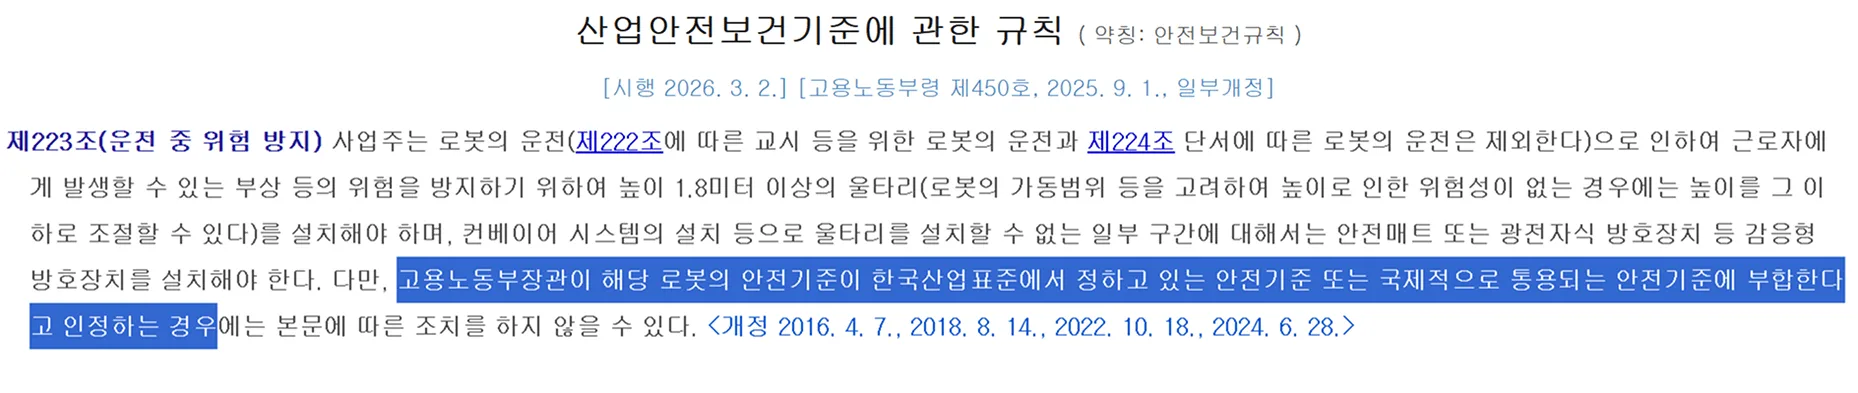
다만, 제223조 단서에 따라 고용노동부장관이 그 로봇의
안전기준이 한국산업표준이나 국제적으로 통용되는 안전기준에 부합한다고
인정하는 경우에는 본문의 울타리 등 조치를 하지 않을
수 있습니다.
3.3. 자율안전확인신고와 안전검사
자율안전확인신고(KCs, 산업안전보건법
제89조)는 기계를 제조하거나 수입하는 자가 하는 신고입니다. 이동
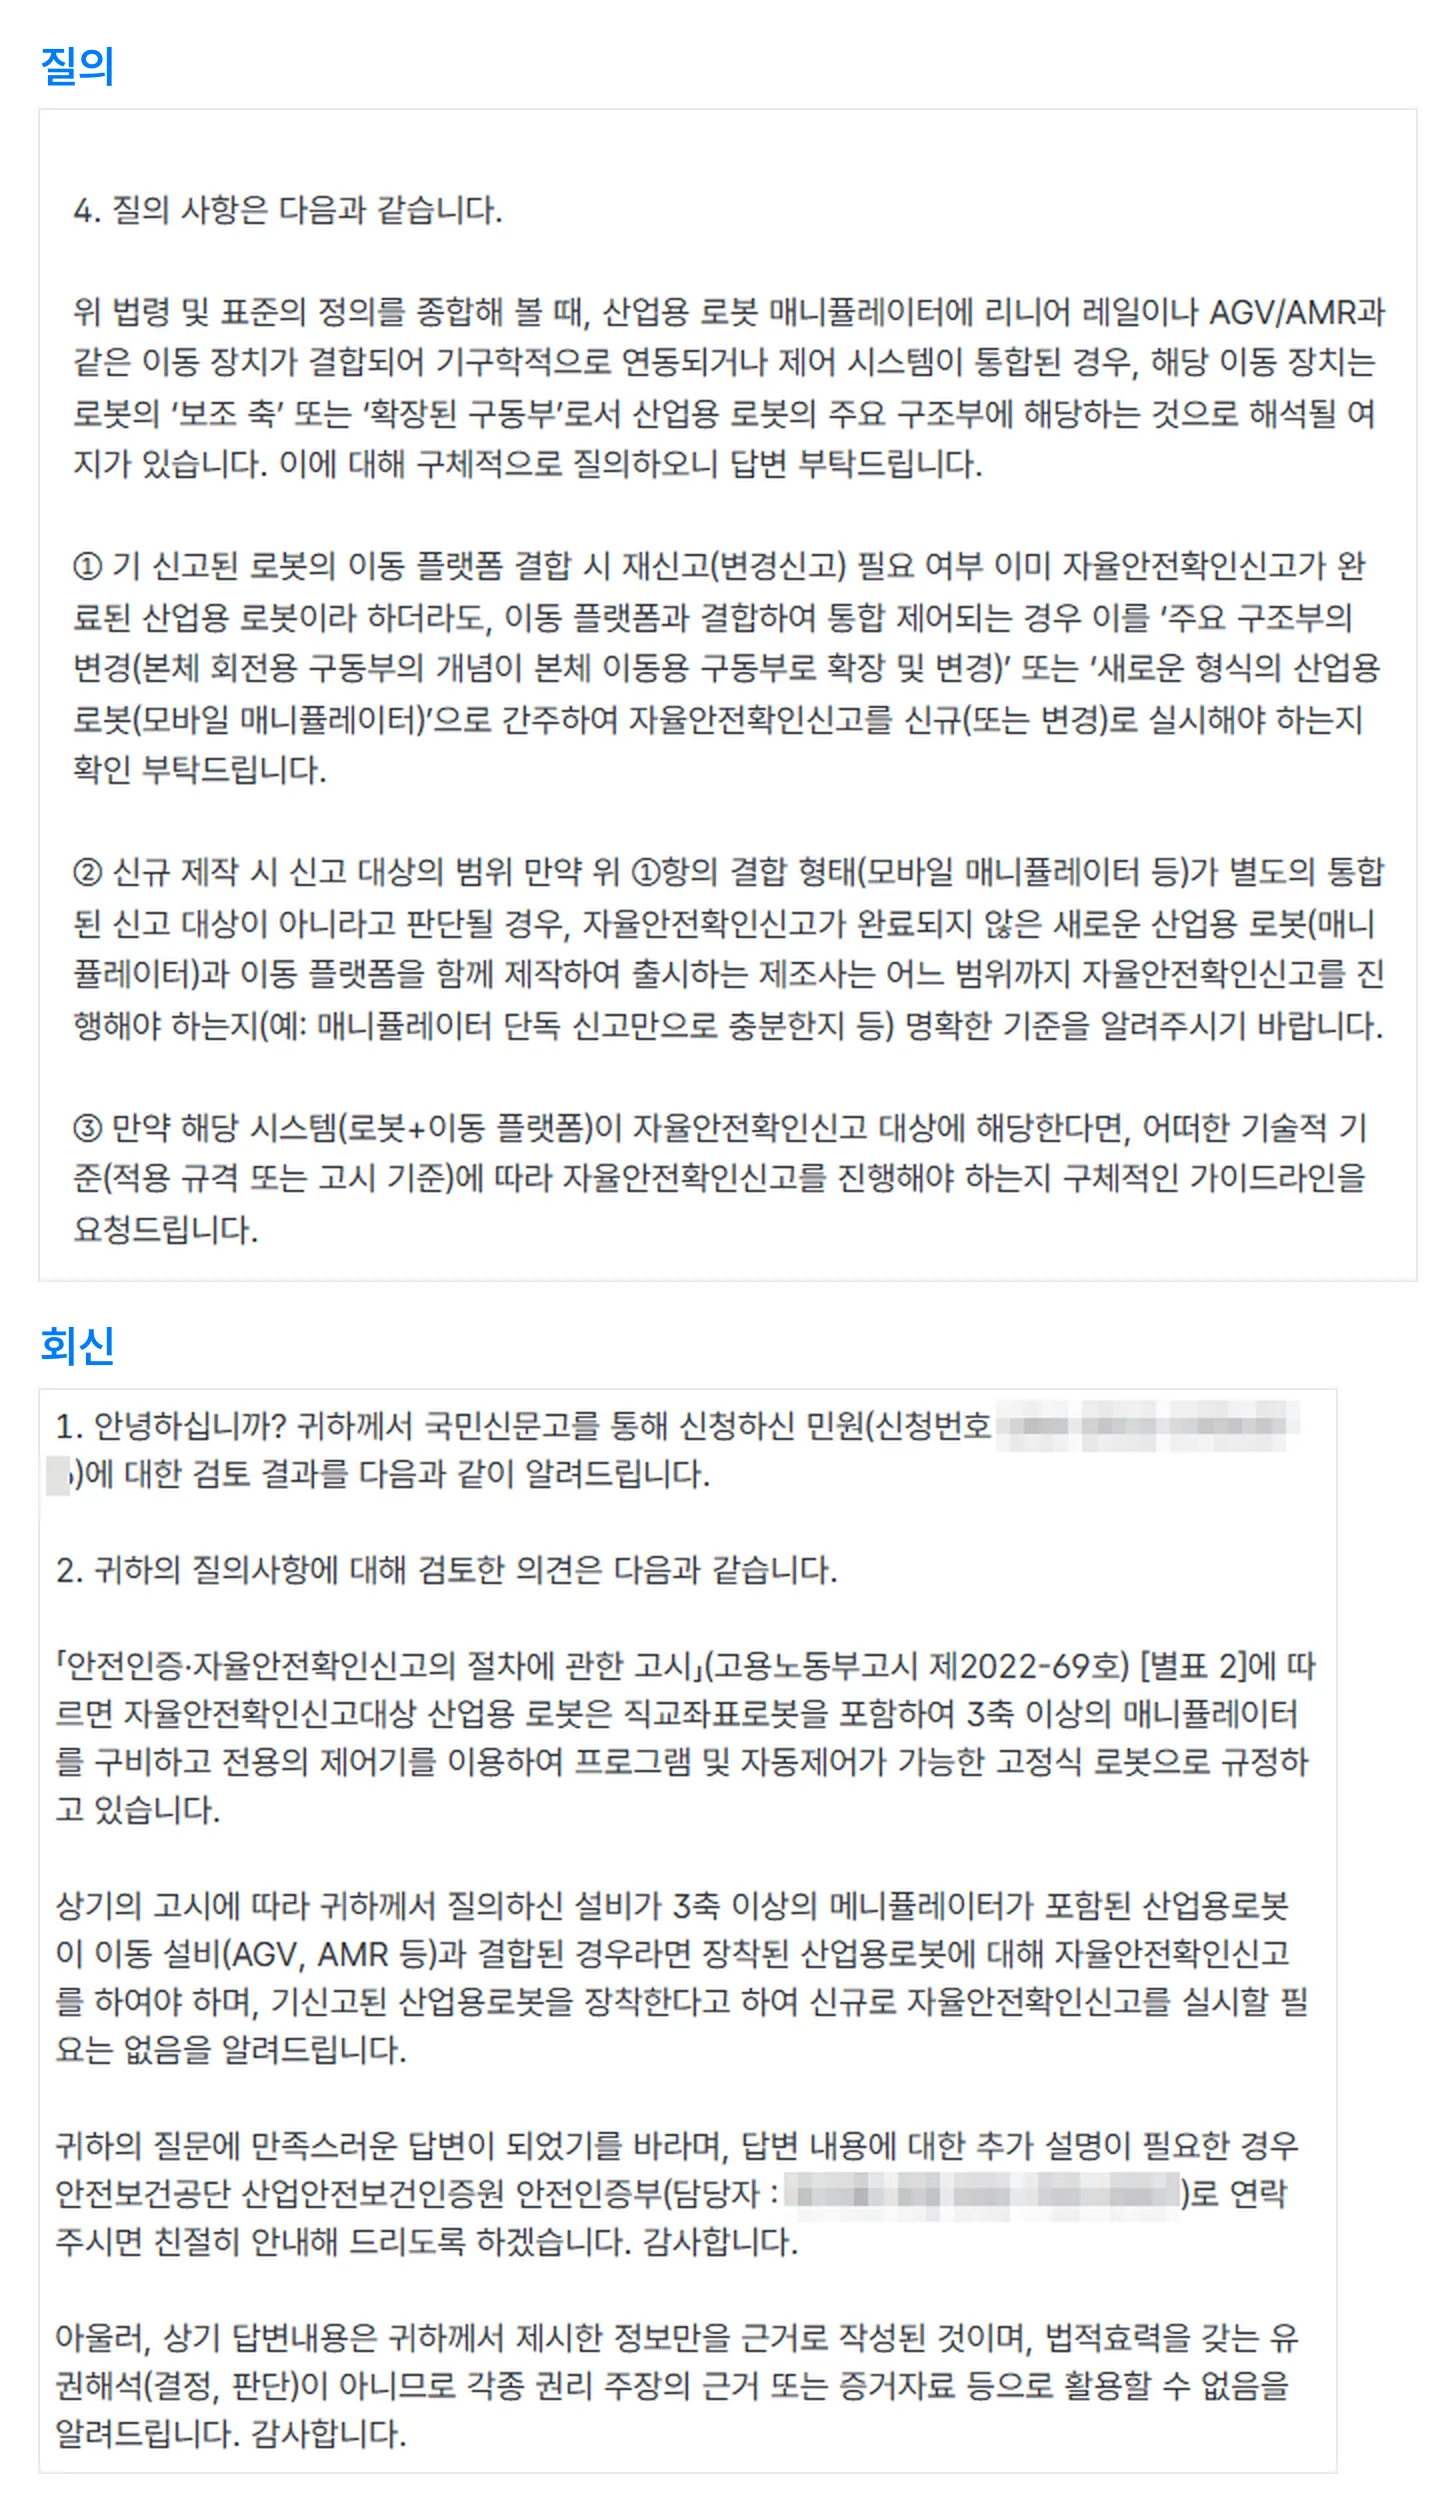
플랫폼에 로봇팔을 얹은 장비라면
로봇팔만 신고 대상이고 이동 플랫폼은 대상이 아니라고 보는 것이
맞습니다.
신고 대상의 세부 범위를 정한 「안전인증·자율안전확인신고의 절차에 관한
고시」 별표 2에서 대상 산업용 로봇을 “고정식 로봇”으로
한정하고 있기 때문입니다.
또한, 고용노동부 가이드 점검표도
자율안전확인신고 확인 항목에서 AGV·AMR 같은 이동 플랫폼을 빼고
있습니다.
세이프틱스에서 이 내용을 국민신문고에 직접 질의했을 때도 같은 답을 받았습니다. 3축 이상 매니퓰레이터를 갖춘 산업용 로봇이 AGV·AMR 같은 이동 설비와 결합된 경우, 장착된 로봇에 대해 자율안전확인신고를 해야 한다는 회신이었습니다. 이미 신고한 로봇을 장착했다면 새로 신고할 필요는 없다는 안내도 있었습니다. 다만, 이 회신은 법적 효력을 갖는 유권해석은 아닙니다.
안전검사(산업안전보건법
제93조)는 이와 달리 고정식인지 이동식인지가 아니라 회전관절을 기준으로
대상을 가립니다. 대상 범위를 정한 「안전검사 절차에 관한 고시」
별표 1은 회전관절이 3개 이상인 다관절 로봇이 들어간 산업용 로봇 셀을
대상으로 합니다. 다만, 공구중심점 최대 속도가 250mm/s 이하이거나
구동부 모터 정격출력이 80W 이하인 로봇으로만 구성된 셀처럼 고시가 정한
제외 사유에 해당하면 대상에서 빠집니다.
안전검사 고시는 다관절 로봇을
3개 이상의 회전관절로 구성된 팔이 있는 로봇으로 정의하므로, 모바일 매니퓰레이터는 위에 얹은 로봇팔이 이 조건에 맞는지에 따라 대상
여부가 갈립니다.
그런데 검사 기준을 담은 안전검사 고시 별표 12에는 협동로봇에 적용할 표준으로 KS B ISO 10218-1·10218-2와 KS B ISO TS 15066이 적혀 있지만, 모바일 매니퓰레이터에 대응하는 표준이나 주행·도킹 같은 이동 관련 항목은 따로 없습니다. 안전검사 고시는 이동할 수 있는 로봇도 산업용 로봇으로 보고, 검사기준은 별표 12 하나로 정하고 있으므로, 모바일 매니퓰레이터도 고정식 로봇과 같은 기준으로 검사를 받습니다.
한편, 로봇팔이 없는 AMR은 3축 이상 매니퓰레이터를 갖춘 로봇이라는 산업용 로봇의 정의에 들지 않으므로, 로봇 자율안전확인신고나 안전검사 대상이 아닙니다. 다만, 사업주의 위험성평가와 안전조치 의무는 이런 AMR에도 그대로 적용됩니다.
네 가지 의무를 표로 정리하면 다음과 같습니다.
| 구분 | 의무 주체 | 모바일 매니퓰레이터에서 볼 점 |
|---|---|---|
| 자율안전확인신고(KCs) | 제조하거나 수입하는 자(산업안전보건법 제89조) | 대상 범위는 “고정식 로봇” |
| 안전검사 | 사용하는 사업주, 소유자가 다르면 소유자(산업안전보건법 제93조) | 회전관절 3개 이상인 로봇팔이 기준(팔 없는 이동 플랫폼만으로는 해당 없음), 설치 후 3년 안에 첫 검사, 이후 2년마다 |
| 위험성평가 | 사업주(산업안전보건법 제36조) | 로봇의 형태나 신고·검사 대상 여부와 관계없음 |
| 안전조치 | 사업주(산업안전보건법 제38조) | 로봇팔이 없는 AMR에도 적용 |
3.4. 2023년 고용노동부 가이드
고용노동부와 안전보건공단이 2023년 7월에 발간한 「고정식·이동식 산업용 로봇의 협동작업 안전 가이드」에는 KS 규격이 마련되기 전까지 이동식 로봇에 적용할 수 있는 충돌방지조치가 담겨 있습니다. 또한, 가이드 Q&A에서는 이 충돌방지조치를 하면 규칙을 지킨 것으로 인정받을 수 있다고 안내합니다.
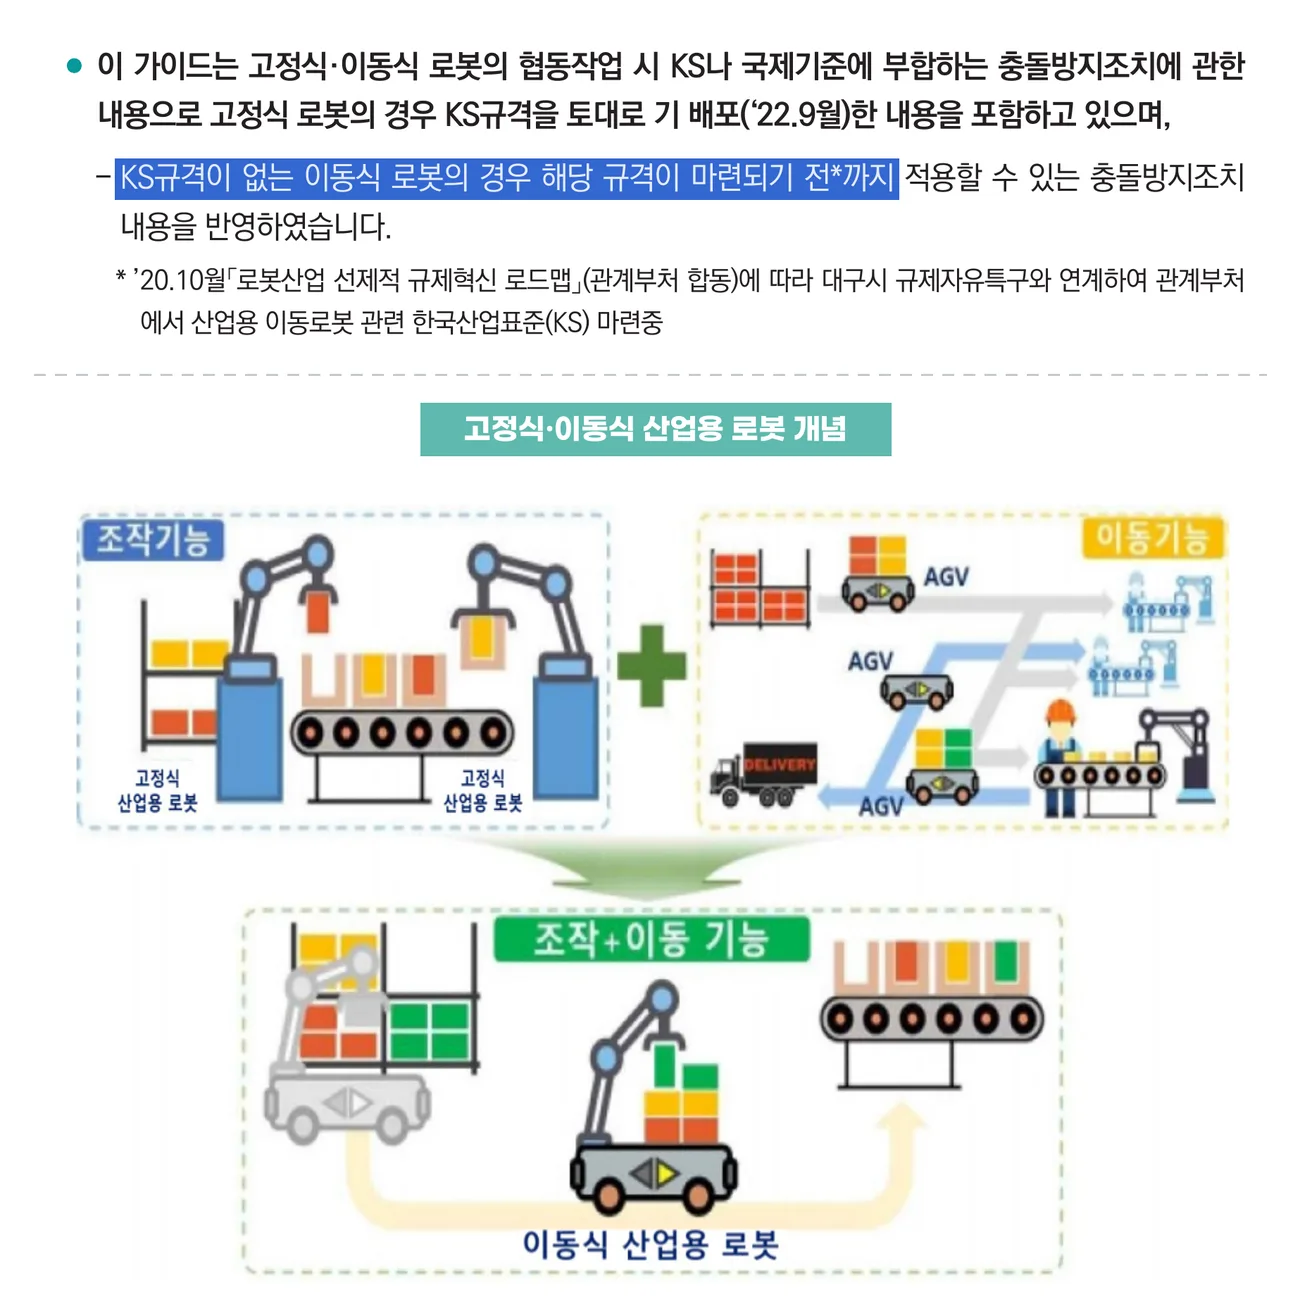
가이드의 이동식 로봇 부분은 당시 만들고 있던 이동식 산업용 로봇 KS 안을
토대로 정리한 것입니다. 실제로 비상정지 같은 항목 하나에 이동 플랫폼 표준인
KS B ISO 3691-4와 로봇 시스템 표준인 KS B ISO 10218-2의 관련 조항이
함께 참고로 붙어 있고, 수동 모드와 뮤팅 때의 속도 제한 수치(로봇팔 250mm/s, 이동 플랫폼
300mm/s)와 도킹할 때 지켜야 할 사항도 이듬해 제정된 KS B 7327과
같습니다.
다만, KS B 7327은 뮤팅 중이거나 수동 모드에서 로봇팔과 이동 플랫폼이
함께 움직일 때 합친
속도를 250mm/s 이하로 제한하는 요구사항을 더했습니다.
가이드에는 이동식 로봇 KS가 제정되면 이동식 로봇 부분을 그 기준에 맞게 다시 정비한다는 안내가 있지만, 2024년 11월에 KS B 7327이 제정된 뒤에도 아직 개정판은 나오지 않았습니다. 지금 참고할 수 있는 것은 이 가이드의 충돌방지조치와 KS B 7327인데, 현장에서는 가이드를 봐도 어떤 조치를 하면 울타리를 치지 않아도 되는지 정확히 알 수 없다는 목소리가 나옵니다.
이에 2026년 10월 23일 규제합리화위원회에서 고용노동부가 2027년 1분기까지 이동식 산업용 로봇의 울타리 설치 면제 요건을 정리한 가이드라인을 마련하기로 했습니다.
4. KS B 7327과 바탕이 된 표준
모바일 매니퓰레이터를 설계하고 검증할 때 필요한 구체적인 요구사항은
KS B 7327과 그 인용표준에 담겨 있습니다. 표준 해설에 따르면, KS B 7327의 요구사항은 모바일 매니퓰레이터를 쓰는 현장의 위험성 분석에서
도출되었습니다.
다만, KS B 7327과 KS B ISO 3691-4는
법령이 아니라 한국산업표준이며, 현행 산업안전보건
법령과 고시에도 이 두 표준을 지키라는 문구는 없습니다. 따라서 두 표준은
제223조 단서가 말하는 한국산업표준의 안전기준에 부합하는지를 설명할 때 참고하는
기준으로 보면 됩니다.
KS B 7327도 물리적 방호를 요구합니다
KS B 7327은 표준에서 정한 대책만으로 위험을 충분히 줄이기 어려운 구역에는 가드를 두어 사람의 접근을 막고, 운전 구역과 작업 구역도 위험이 충분히 줄지 않으면 물리적인 방호로 사람의 진입을 제한하도록 요구합니다(KS B 7327 4.4, 5.9.3.2). 즉, KS B 7327을 따른다고 해서 가드나 펜스가 필요 없어지는 것은 아닙니다.
4.1. 이동 플랫폼 표준 (ISO 3691-4)
AGV나 AMR 같은 무인 산업용 트럭의 안전 요구사항은 국제표준 ISO 3691-4가 정하며, 국내에는 이 표준을 그대로 들여온 KS B ISO 3691-4가 있습니다. KS B 7327은 이 표준을 발행연도 없이 인용하는데, 발행연도가 없는 인용표준은 최신판을 적용하므로 2026년 9월 14일에 개정된 현행 KS B ISO 3691-4가 기준이 됩니다. 이 현행판은 ISO 3691-4:2023과 내용이 같습니다.
4.2. 산업용 로봇 표준 (ISO 10218-1·10218-2)
KS B 7327이 로봇 쪽에서 주로 인용하는 표준은 KS B ISO 10218
시리즈입니다. 제1부인 KS B ISO 10218-1은 로봇 자체의 안전 요구사항을
정하고, 제2부인 KS B ISO 10218-2는 로봇을 설비에 통합한
로봇 시스템의 안전 요구사항을 다룹니다.
다만, KS B
7327은 이 시리즈를 KS B ISO 3691-4와 달리 2011년판으로 지정해 인용합니다. 그래서 2025년에 국제표준 ISO 10218-1·10218-2의 새 판이 나왔더라도, KS B 7327이 따르는 조항은 2011년판 그대로입니다.
4.3. 인용표준과 함께 보는 요구사항
KS B 7327 한 권만으로는 요구사항을 다 알 수 없습니다. 일부 항목이 KS B ISO 3691-4와 KS B ISO 10218 시리즈의 조항을 따르거나 참조하기 때문인데, 그중 주요 항목의 요구사항을 정리하면 다음과 같습니다.
| KS B 7327 항목과 관련 조항 | 요구사항 |
|---|---|
| 산업용 로봇의 설계(5.1) KS B ISO 10218-1:2011 |
로봇팔은 KS B ISO 10218-1:2011이 산업용 로봇에 정한 원칙에 따라 설계하고, 비상정지와 보호정지 기능, 250mm/s 이하의 감속 제어 같은 안전기능을 갖출 것. 교시상자로 로봇을 조작한다면 3단 동작허가 장치를 둘 것. |
| 발 부상 방지(5.4.4.1) KS B ISO 3691-4 참조 |
로봇 가까이 선 사람의 발이 차대 밑이나 바퀴에 끼이지 않게 할 것. 발을 감지하는 장치를 두거나, 스캐너 감지 범위에 발을 위한 여유 거리를 더하거나, 안전화를 신은 발을 기준으로 바닥과 차대 사이 틈을 40mm 이하로 줄이는 등의 방법을 쓸 것. |
| 뮤팅(5.5) KS B ISO 10218-2:2011 5.10.10 |
안전기능을 자동으로 잠시 멈추는 뮤팅은 공정에 꼭 필요하고 그동안 사람이 위험에 노출되지 않을 때만 쓰고, 센서나 안전 신호로 자동으로 시작되고 끝나게 할 것. 뮤팅이 끝났을 때 위험 구역에 사람이 감지되지 않은 채 남아 있지 않게 하고, 고장이 나면 고칠 때까지 다시 뮤팅되지 않게 할 것. |
| 작업영역의 동작 제한(5.7) KS B ISO 10218-2:2011 5.4.3 |
작업영역은 이동 플랫폼의 체적에 로봇팔의 제한 영역을 더하고, 말단 장치와 공작물까지 포함해 정할 것. 기계식 스토퍼나 안전 소프트 리밋으로 로봇팔 동작 범위를 줄인다면 정지 신호가 나간 곳이 아니라 실제로 멈추는 위치를 기준으로 제한 영역을 잡고, 이 설정은 허가된 사람만 바꿀 수 있게 할 것. |
| 에너지원 분리와 저장 에너지(5.14.2, 5.14.3) KS B ISO 10218-2:2011 5.3.6, 5.3.7 |
전기·공압·유압 같은 위험 에너지는 사람이 위험에 노출되지 않는 곳에서 끊고, 그 상태로 잠그거나 유지할 수 있게 하며, 차단 장치마다 무엇을 끊는지 표시할 것. 배터리, 스프링, 중력처럼 남아 있는 에너지는 붙잡아 두거나 안전하게 빼낼 수단을 두고 경고 표시를 붙일 것. |
| 유지 보수(5.15) KS B ISO 10218-2:2011 5.8 |
유지 보수는 보호영역 밖에서 하는 것을 원칙으로 하고, 안에서 해야 한다면 위험 에너지를 제어하고 분리할 수단을 갖출 것. 생산 중에 늘 하는 부수적인 정비를 에너지를 끊지 않고 한다면 이를 대신할 효과적인 보호 대책을 갖출 것. 안전기능을 일부러 끈 채 로봇을 움직여야 한다면 키나 비밀번호 같은 수단으로 접근을 제한하고, 위험성평가에 따라 주행 속도나 로봇팔의 속도·힘 같은 위험 요소를 제한하며, 그동안 자동 운전을 제한할 것. |
| 끼임 등 2차 사고 방지(5.17.5) KS B ISO 10218-1:2011 5.13 |
동력과 힘 제한 방식으로 협동운전을 한다면, 로봇팔에 사람이 끼였을 때 구동 전원 없이도 각 축을 움직여 빼낼 수 있게 하고, 브레이크를 풀면 팔이 중력으로 내려앉을 수 있다는 경고를 사용 설명에 넣을 것. |
| 말단 장치(5.18) KS B ISO 10218-2:2011 5.3.10 |
전기·유압·공압·진공 공급이 끊기거나 바뀌어도 잡은 물건을 위험하게 놓치지 않게 하고, 공구와 부하가 만드는 힘이 로봇의 가반하중과 동적 성능 범위 안에 들게 하며, 교체형 공구는 사용 중 단단히 고정되게 할 것. |
5. 현장에서 갈리는 쟁점과 요구사항
규정을 알고 있더라도 실제 장비를 검토하다 보면 판단이 갈리는 부분이 생깁니다. 이번 장에서는 모바일 매니퓰레이터와 AMR을 도입할 때 쟁점이 되는 항목과, 항목별로 확인해야 할 요구사항을 정리했습니다. 괄호 안의 번호는 KS B 7327의 조항 번호입니다.
5.1. 신고·검사는 어떤 단위로 보는가 (결합형과 일체형)
모바일 매니퓰레이터를 도입할 때는 먼저 자율안전확인신고와 안전검사를 어떤 단위로 볼지 정리해야 합니다. 실무에서는 장비를 만든 방식에 따라 다음 두 가지로 나누어 봅니다.
- 결합형은 기성품이든 제작품이든 로봇팔과 이동 플랫폼을 각각 구해 조합해 쓰는 장비입니다. 이 경우에는 플랫폼에 얹은 로봇팔마다 자율안전확인신고가 되어 있는지 확인하고, 안전검사 대상 여부도 로봇팔을 기준으로 판단합니다.
-
일체형은 한 회사가 처음부터 모바일 매니퓰레이터로
쓰도록 새로 개발한 제품입니다. 실무에서는 로봇팔이 달려 있더라도 이런
장비는 「안전인증·자율안전확인신고의 절차에 관한 고시」 별표 2의 “고정식 로봇”에 해당하지
않는다고 보고, 자율안전확인신고 대상에서 제외합니다.
그런데 안전검사기관은 검사 신청을 받더라도 자율안전확인신고 번호가 없는 장비는 앞 단계인 신고를 거치지 않은 것으로 판단해, 현장에서 검사를 진행하지 않습니다. 그래서 일체형은 현재로서는 안전검사를 받기 어렵습니다.
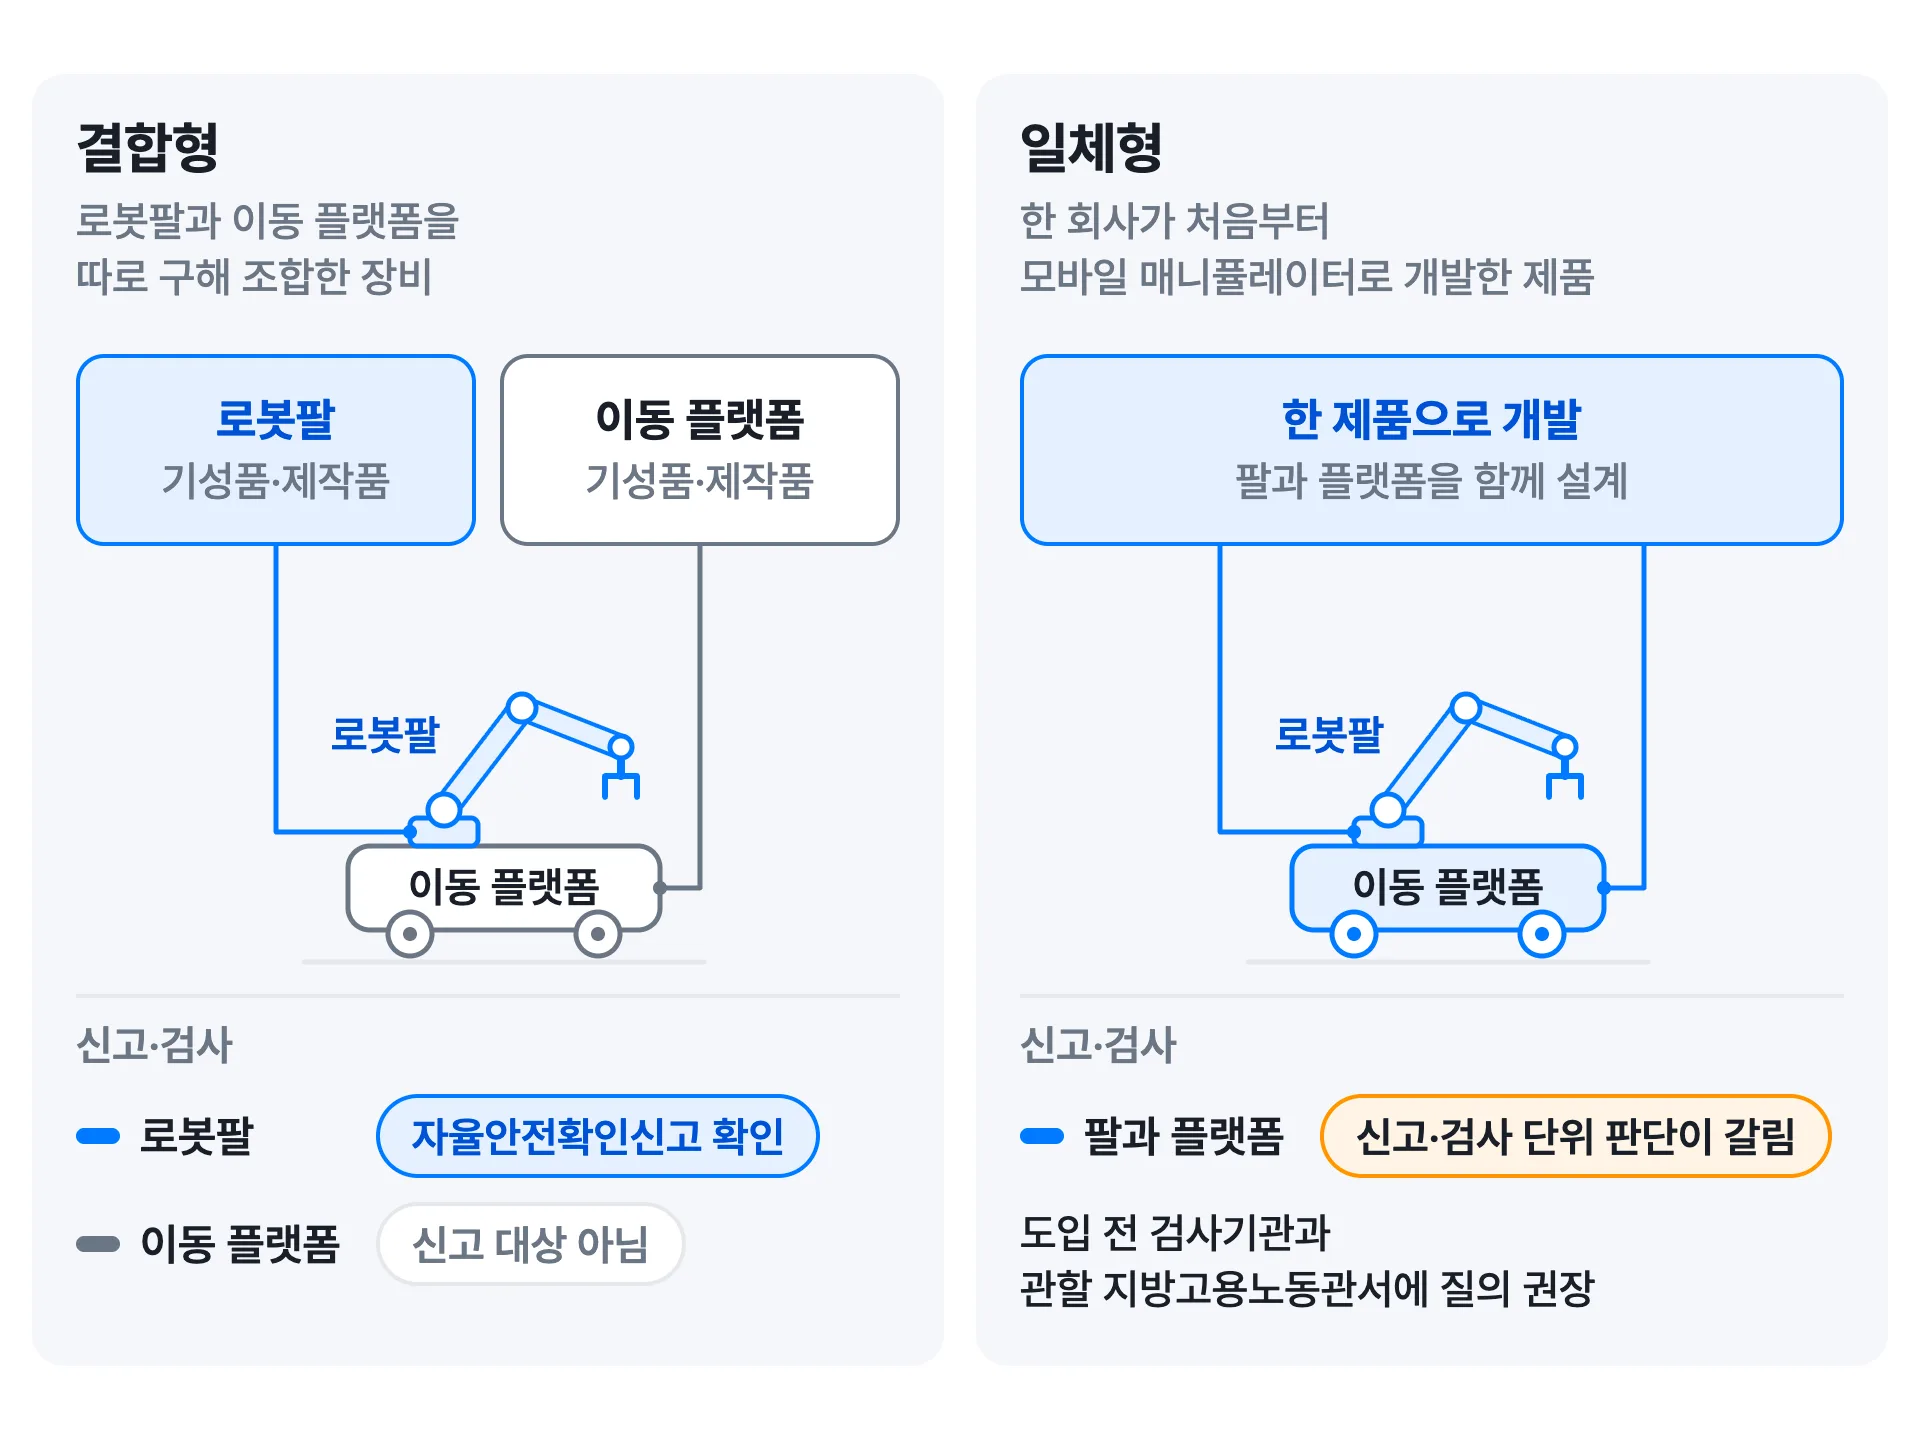
다만, 앞서 살펴본 국민신문고 회신은 이동 설비와 결합한 경우에도 장착된
로봇은 신고해야 한다고 안내했습니다. 검사기관이 신고 번호를 확인하는 것은
법령이나 공식 서식에 정해진 요건이 아니라 현재의 운영 방식이어서 바뀔 수 있습니다. 그래서 일체형이라면
도입 전에 검사기관과 관할 지방고용노동관서에 질의해
답을 받기를 권합니다.
안전검사를 받지 못하더라도 산업안전보건법에 따른
사업주의 위험성평가와 안전조치 의무는 그대로 남으므로, 울타리나 감응형
방호장치 같은 방호 조치는 갖춰야 합니다.
5.2. 한쪽이 멈추면 다른 쪽도 멈추는가 (안전 데이터 공유와 정지 연동)
로봇팔과 이동 플랫폼의 제어기가 서로 다르면 한쪽이 멈춰도 다른 쪽은 계속 움직일 수 있어서, KS B 7327은 이런 경우 두 안전 제어시스템이 안전 데이터를 서로 주고받도록 요구합니다. 주고받을 정보로는 수행 작업, 운전 모드, 플랫폼 위치, 로봇팔의 위치와 속도, 장애물 감지, 정지기능 수행, 충돌 감지 정보가 있습니다(5.2.1, 부속서 F). 통신이 손상되거나 끊겼을 때 어떻게 조치할지는 위험성평가로 정합니다.
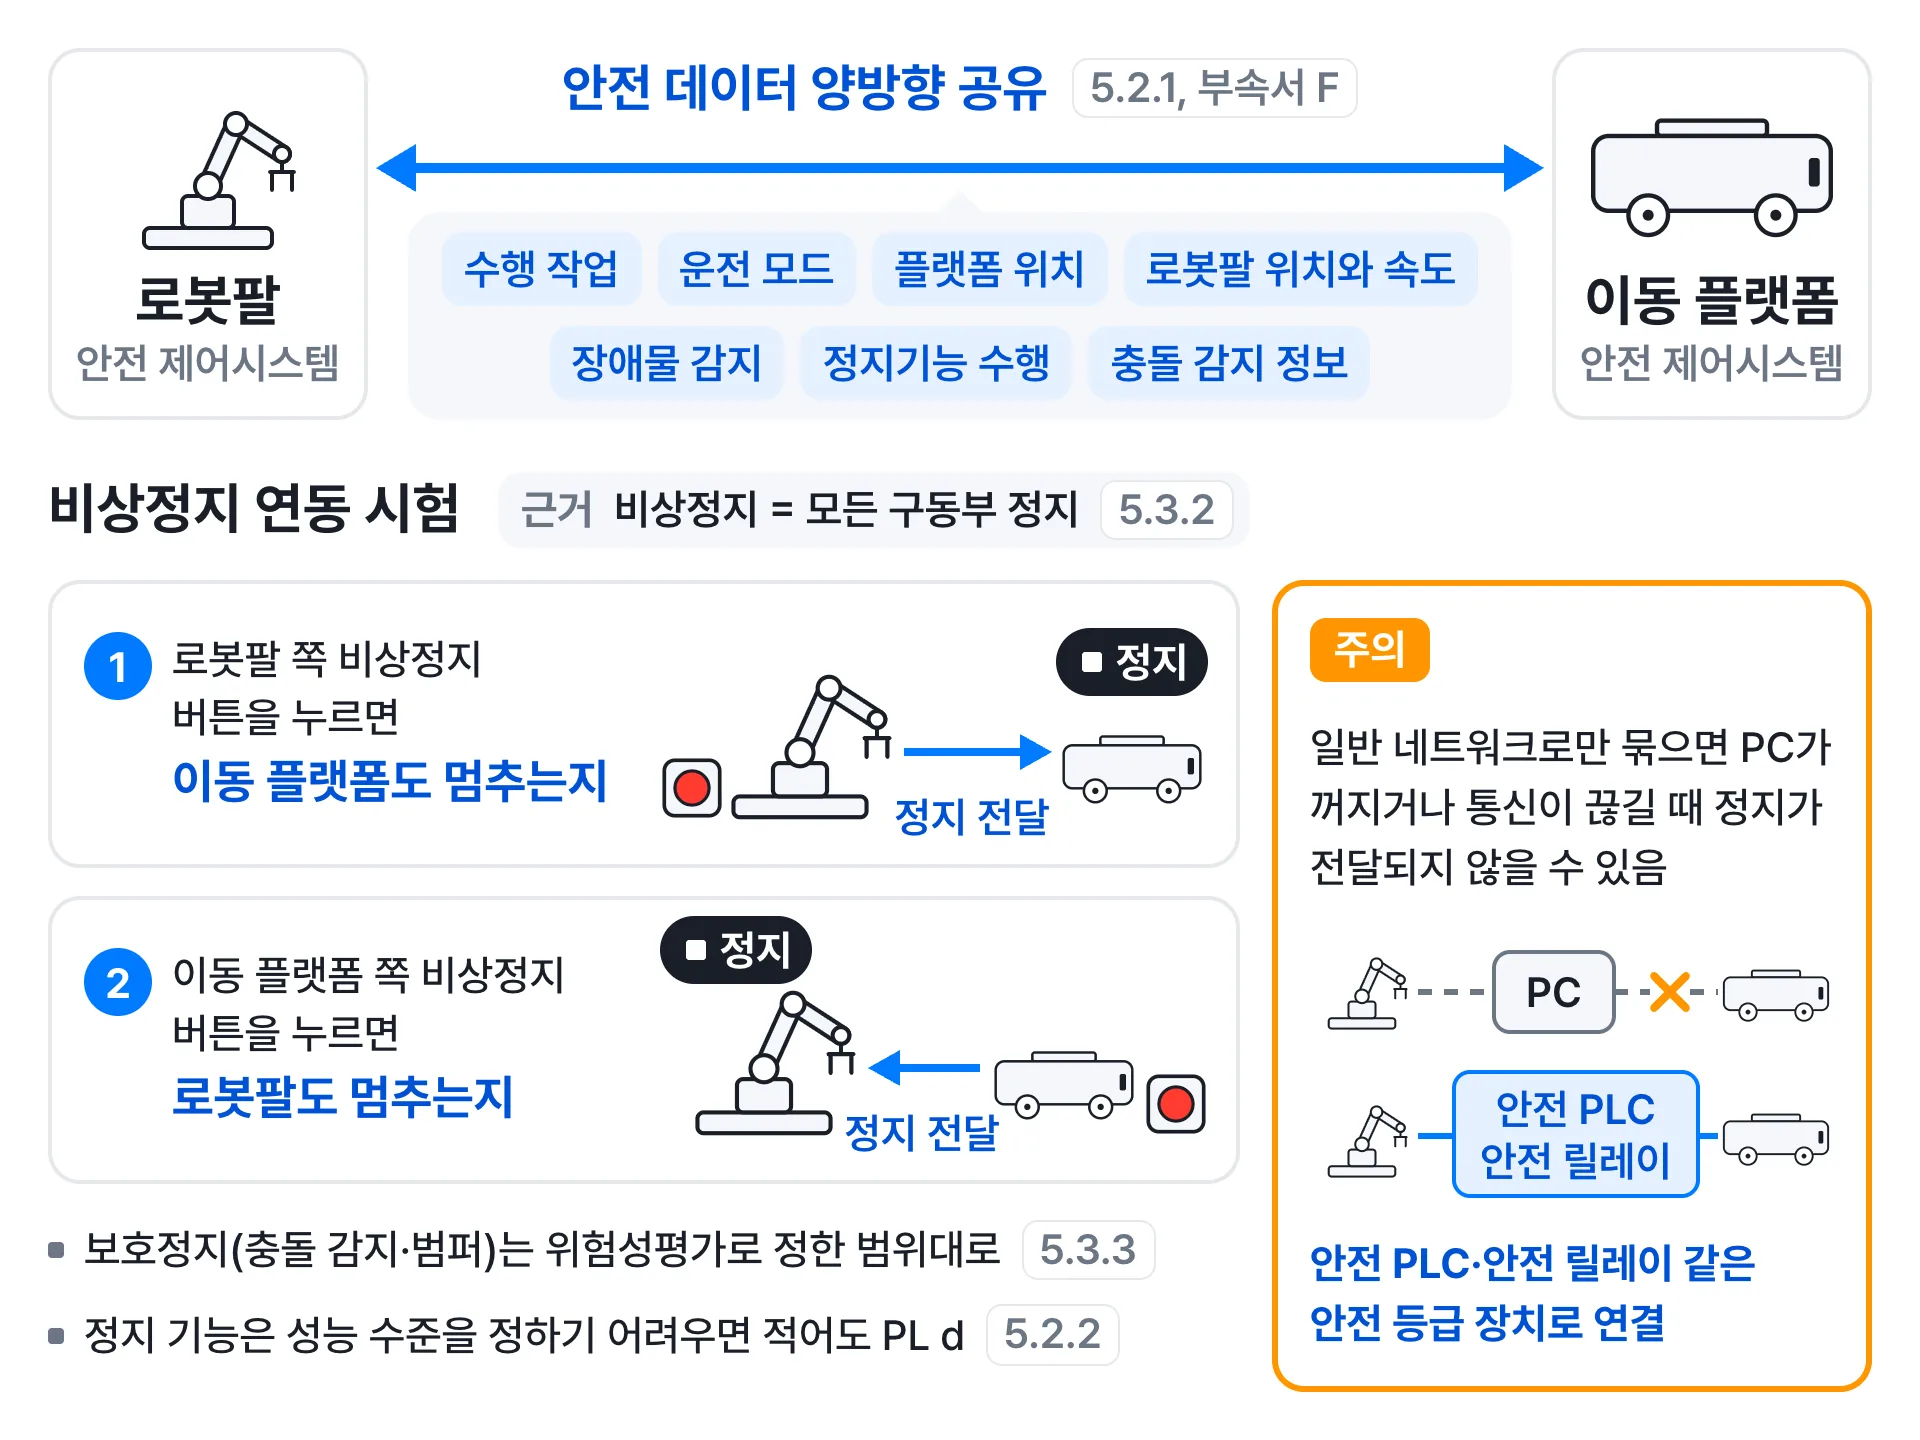
이동 플랫폼의 비상정지 장치는 앞뒤 양옆 어디서든 보이고 손이 닿는 곳에 있어야 하고, 작동하면 모바일 매니퓰레이터의 모든 구동부를 멈춰야 합니다(5.3.2). 따라서 다음 두 경우를 각각 시험해 확인해야 합니다.
- 로봇팔 쪽 비상정지 버튼을 누르면 이동 플랫폼도 멈추는지 확인합니다.
- 이동 플랫폼 쪽 비상정지 버튼을 누르면 로봇팔도 멈추는지 확인합니다.
충돌 감지나 범퍼로 보호정지가 걸렸을 때는 위험성평가로 정한 범위대로
장비가 멈추는지 확인합니다(5.3.3).
정지 신호를 안전 PLC나 안전 릴레이
같은 안전 등급 장치로 연결했는지, 일반 네트워크 통신으로만
연결했는지도 살펴봐야 합니다. 일반 네트워크로만 연결되어 있으면 제어용
PC가 꺼지거나 통신이 끊겼을 때 한쪽의 정지가 다른 쪽에 전달되지 않을
수 있습니다. 이때 비상정지를 해제한 뒤 저절로 다시 움직이지 않게 하는
조치까지 소프트웨어로만 해 두었다면, 그 조치마저 작동하지 않을 수 있습니다.
비상정지로 멈춘 뒤에는 정해 둔 절차에 따라 관리자가 직접 재시작해야 합니다(5.3.6.1). 이 절차에는 보호영역 안에 있는 사람을 파악하고 자동 운전에 필요한 안전기능이 모두 켜져 있는지 확인하는 단계가 들어가야 하고, 재시작 전에는 빛이나 소리로 주위에 알려야 합니다.
재시작한 뒤에도 관리자가 보호영역을 벗어날 때까지는 로봇이 멈춰 있거나 충돌 회피 기능이 작동해야 합니다. 제조사나 SI는 이 절차를 사용 설명에 적어 두어야 합니다.
또한, 비상정지와 보호정지, 안전 관련 속도 제한, 동시동작 방지, 안전 입출력 같은 안전기능은 요구 성능 수준을 정하기 어렵다면 KS B ISO 13849-1:2006의 성능 수준으로 적어도 PL d를 갖춰야 합니다(5.2.2). 이 밖에 모바일 매니퓰레이터가 주고받는 데이터는 암호화하고 저장된 데이터에 무단으로 접근하지 못하게 막아야 하며, 유선 통신 포트는 보호된 공간에 두어야 합니다(5.19).
5.3. 보호영역과 레이저 스캐너
KS B 7327은 사람을 미리 감지해 충돌을 피하는 비접촉 감응식 보호장치를
기본으로 하고, 감지 범위는 작업영역을 기준으로 KS B ISO 13855의 안전거리에 따라 정하도록 합니다(5.4.1, 5.4.2.2). 이 안전거리는 사람이 다가오는 속도에 보호장치가 사람을 감지한 뒤 장비가 완전히 멈출 때까지 걸리는 시간을 곱하고, 보호장치 종류에 따라 정해진 침범거리를 더해 계산합니다.
고용노동부 가이드도 이동식
로봇의 작업영역을 이동 플랫폼의 차체와 말단 장치를 포함해 로봇이 닿을
수 있는 공간으로 보고, 보호영역을 작업영역에서 제동 성능에
따른 안전거리 이상으로 설정하는 예를 들고 있습니다.
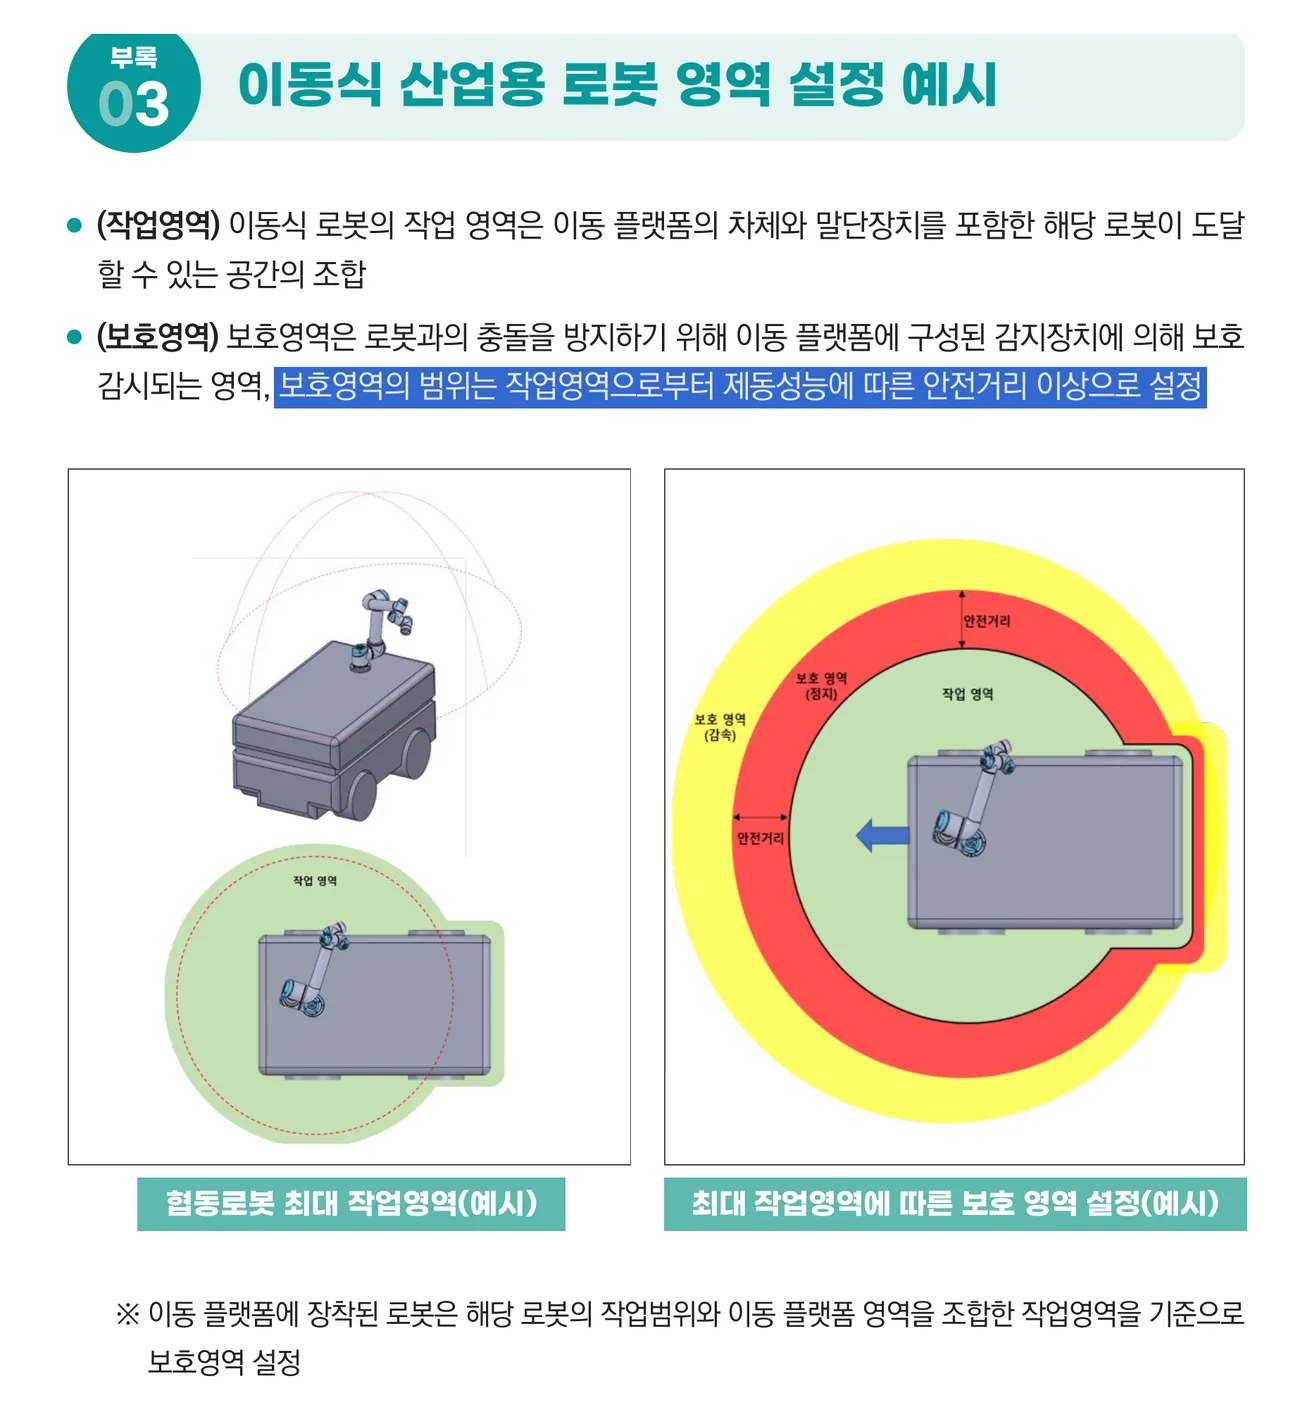
보호영역을 설정하고 레이저 스캐너를 고를 때는 다음을 확인해야 합니다.
- 감지 범위가 주행 속도와 제동 성능에 맞게 정해졌는지 확인합니다. 예를 들면, 주행 속도가 빨라질수록 앞쪽 감지 범위가 길어지도록 속도 구간마다 감지 크기를 다르게 설정하는 방법이 있습니다.
- 후진하거나 회전할 때 옆과 뒤도 감지하는지 확인합니다.
- 바닥에 표시한 보호영역이 레이저 스캐너의 실제 감지 범위와 같은지 확인합니다. 작업자는 바닥에 보이는 선을 경계로 여기기 쉽기 때문입니다.
- 레이저 스캐너가 위험 충돌 회피 기능에 맞는 성능 수준(정하기 어렵다면 적어도 PL d, 5.2.2)으로 인증받은 제품인지 확인합니다.
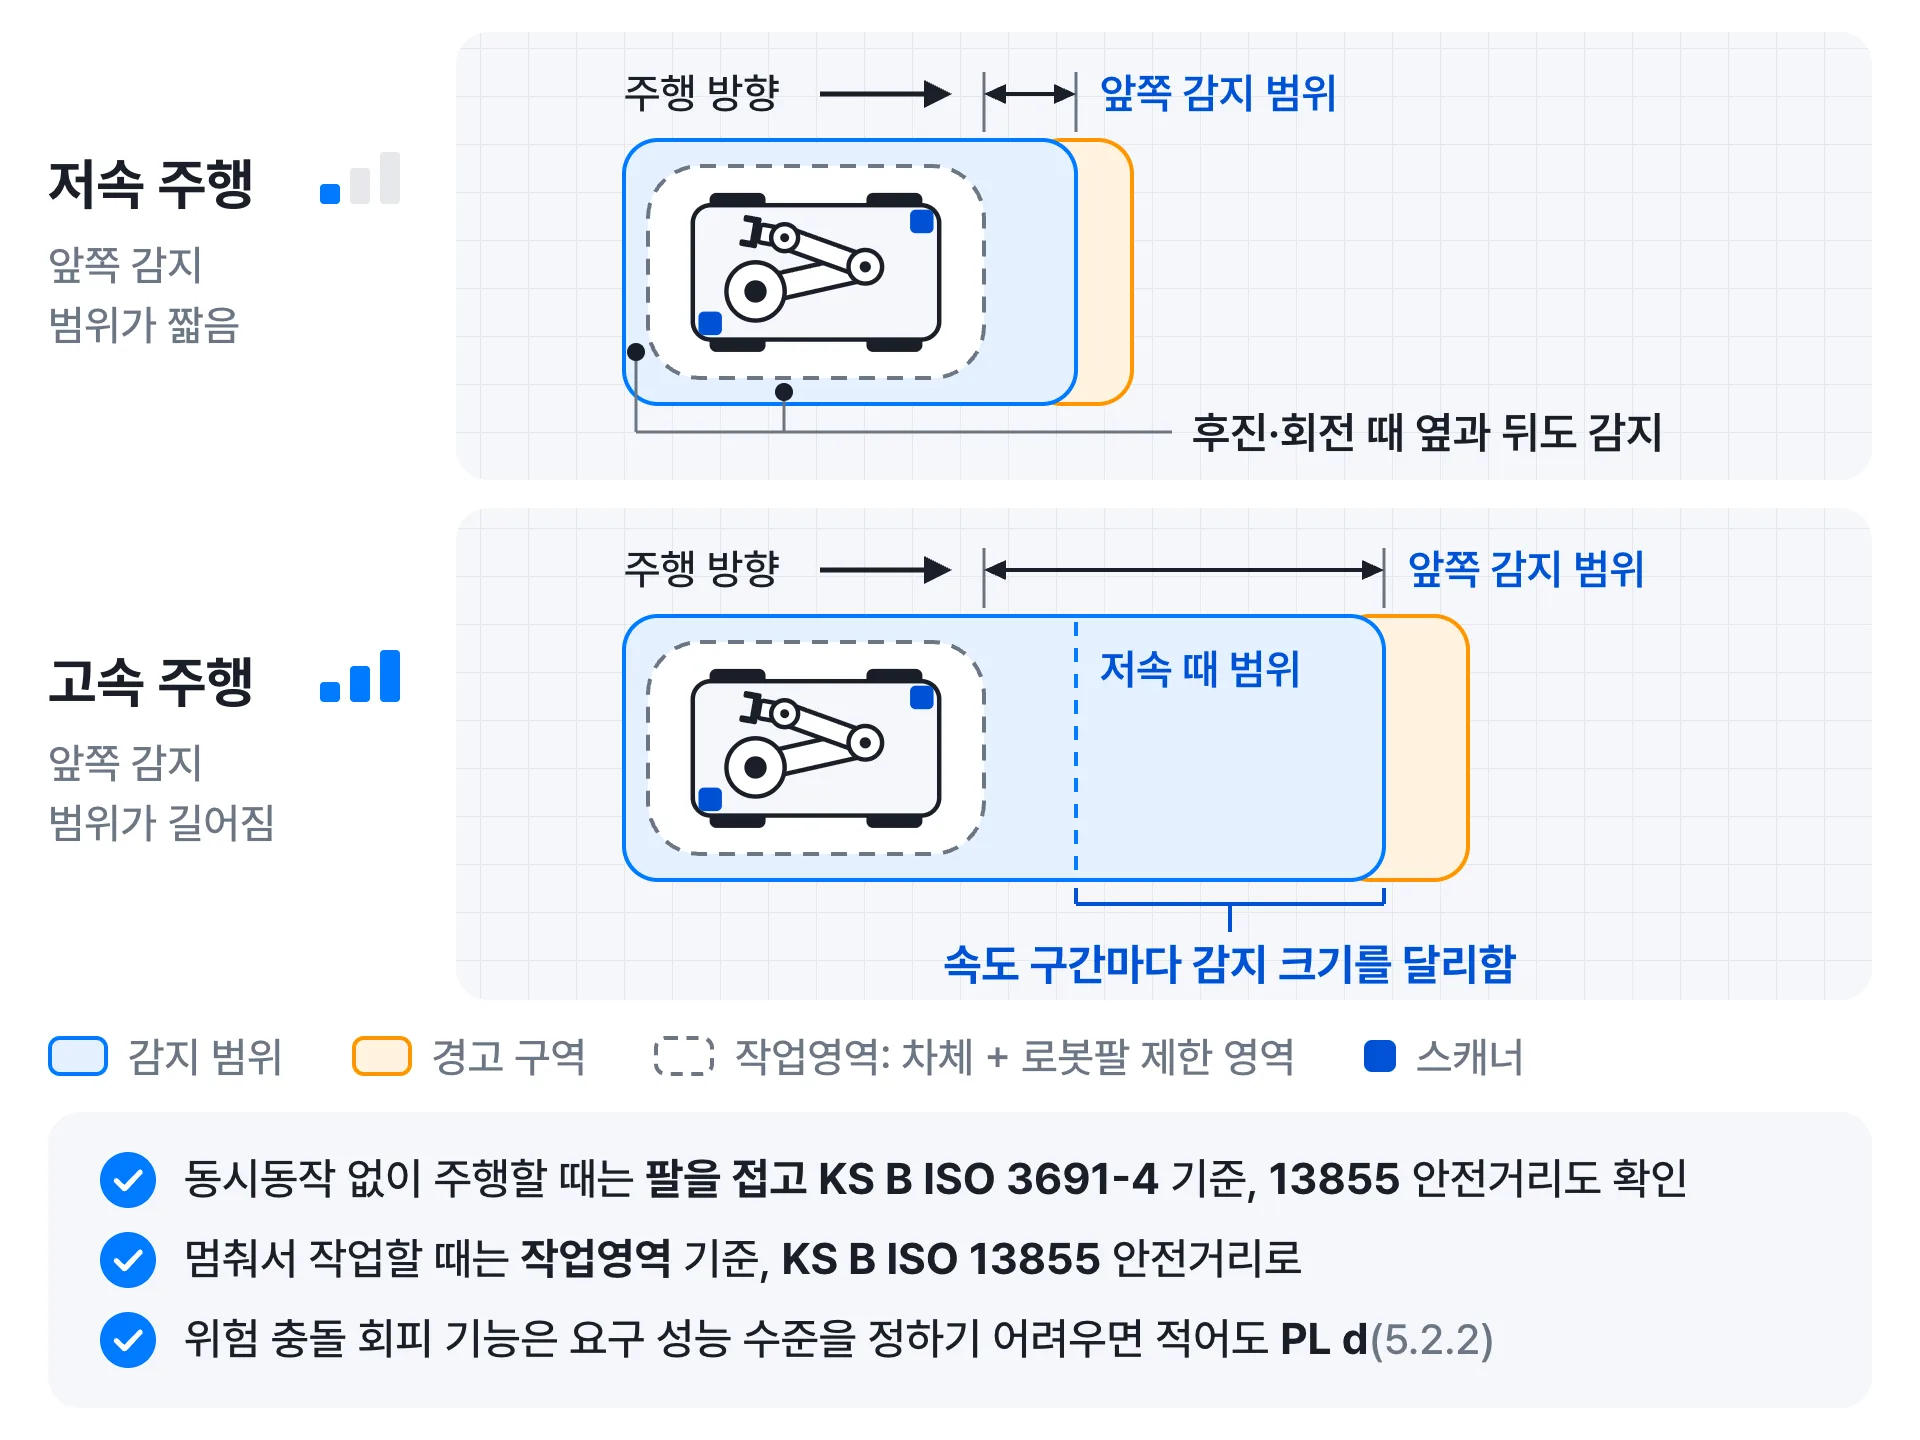
한편, KS B ISO 3691-4는 주변 구조물과의 간격이 얼마인지, 사람 감지 기능이 켜져 있는지에 따라 이동 플랫폼의 최대 속도를 다르게 정하고 있습니다. 통로 양옆의 여유 공간이 부족하거나 사람 감지로 보호할 수 없는 구간은 위험영역으로 정해 표시하고, 그 안에서는 최대 속도를 제한하면서 소리나 빛으로 경고해야 합니다. 여유 공간도 부족하고 사람 감지로도 보호할 수 없는 구간은 고정 방호장치로 둘러싸 허가된 사람만 드나드는 제한 구역으로 운영해야 합니다.
실무에서는 모바일 매니퓰레이터가 주행할 때와 멈춰서 작업할 때를 나누어 봅니다. 동시동작 없이 주행할 때는 로봇팔을 안쪽으로 안전하게 접은 상태에서 KS B ISO 3691-4에 따라 감지 범위와 통로 간격, 속도를 정합니다. 멈춰서 로봇팔이 움직일 때는 로봇팔이 닿는 작업영역을 기준으로 KS B ISO 13855의 안전거리에 따라 감지 범위를 정합니다.
다만, KS B 7327의 감지 범위 조항은 주행과 작업을 나누지 않으므로 주행할 때도 작업영역 기준 KS B ISO 13855의 안전거리를 만족하는지 함께 확인해야 합니다.
로봇팔을 접는다고 작업영역이 줄어드는 것은 아니어서, 동작 제한 수단으로 범위를 제한하지 않았다면 말단 장치와 공작물까지 포함해 로봇팔이 닿는 최대 영역이 기준이 됩니다.
5.4. 도킹과 뮤팅
도킹은 모바일 매니퓰레이터가 설비에 가장 가까이 붙는 순간인데, 이때 레이저 스캐너의 사람 감지를 잠시 끄는 뮤팅을 쓰면 설비와 플랫폼 사이가 좁아지는 바로 그 구간에서 사람을 놓칠 수 있습니다. 그래서 KS B 7327은 뮤팅과 도킹에 대해 다음을 요구합니다(5.5, 5.6, 5.10).
- 감응식 보호장치를 뮤팅하기 전에 작업영역에 사람이 없는지 감지 장치로 확인합니다.
- 도킹 전과 도킹 중에는 그 상태를 주위에 알립니다.
- 진입 공간에 사람이나 장애물이 감지되면 즉시 도킹을 멈춥니다.
- 뮤팅하는 동안 이동 플랫폼은 300mm/s 이하, 로봇팔은 250mm/s 이하로 움직이고, 함께 움직일 때는 두 속도를 합쳐 250mm/s 이하로 제한합니다.
- 도킹하는 동안 로봇팔이 움직인다면 사람이 접근할 수 있는 모든 방향에 안전 조치를 합니다.
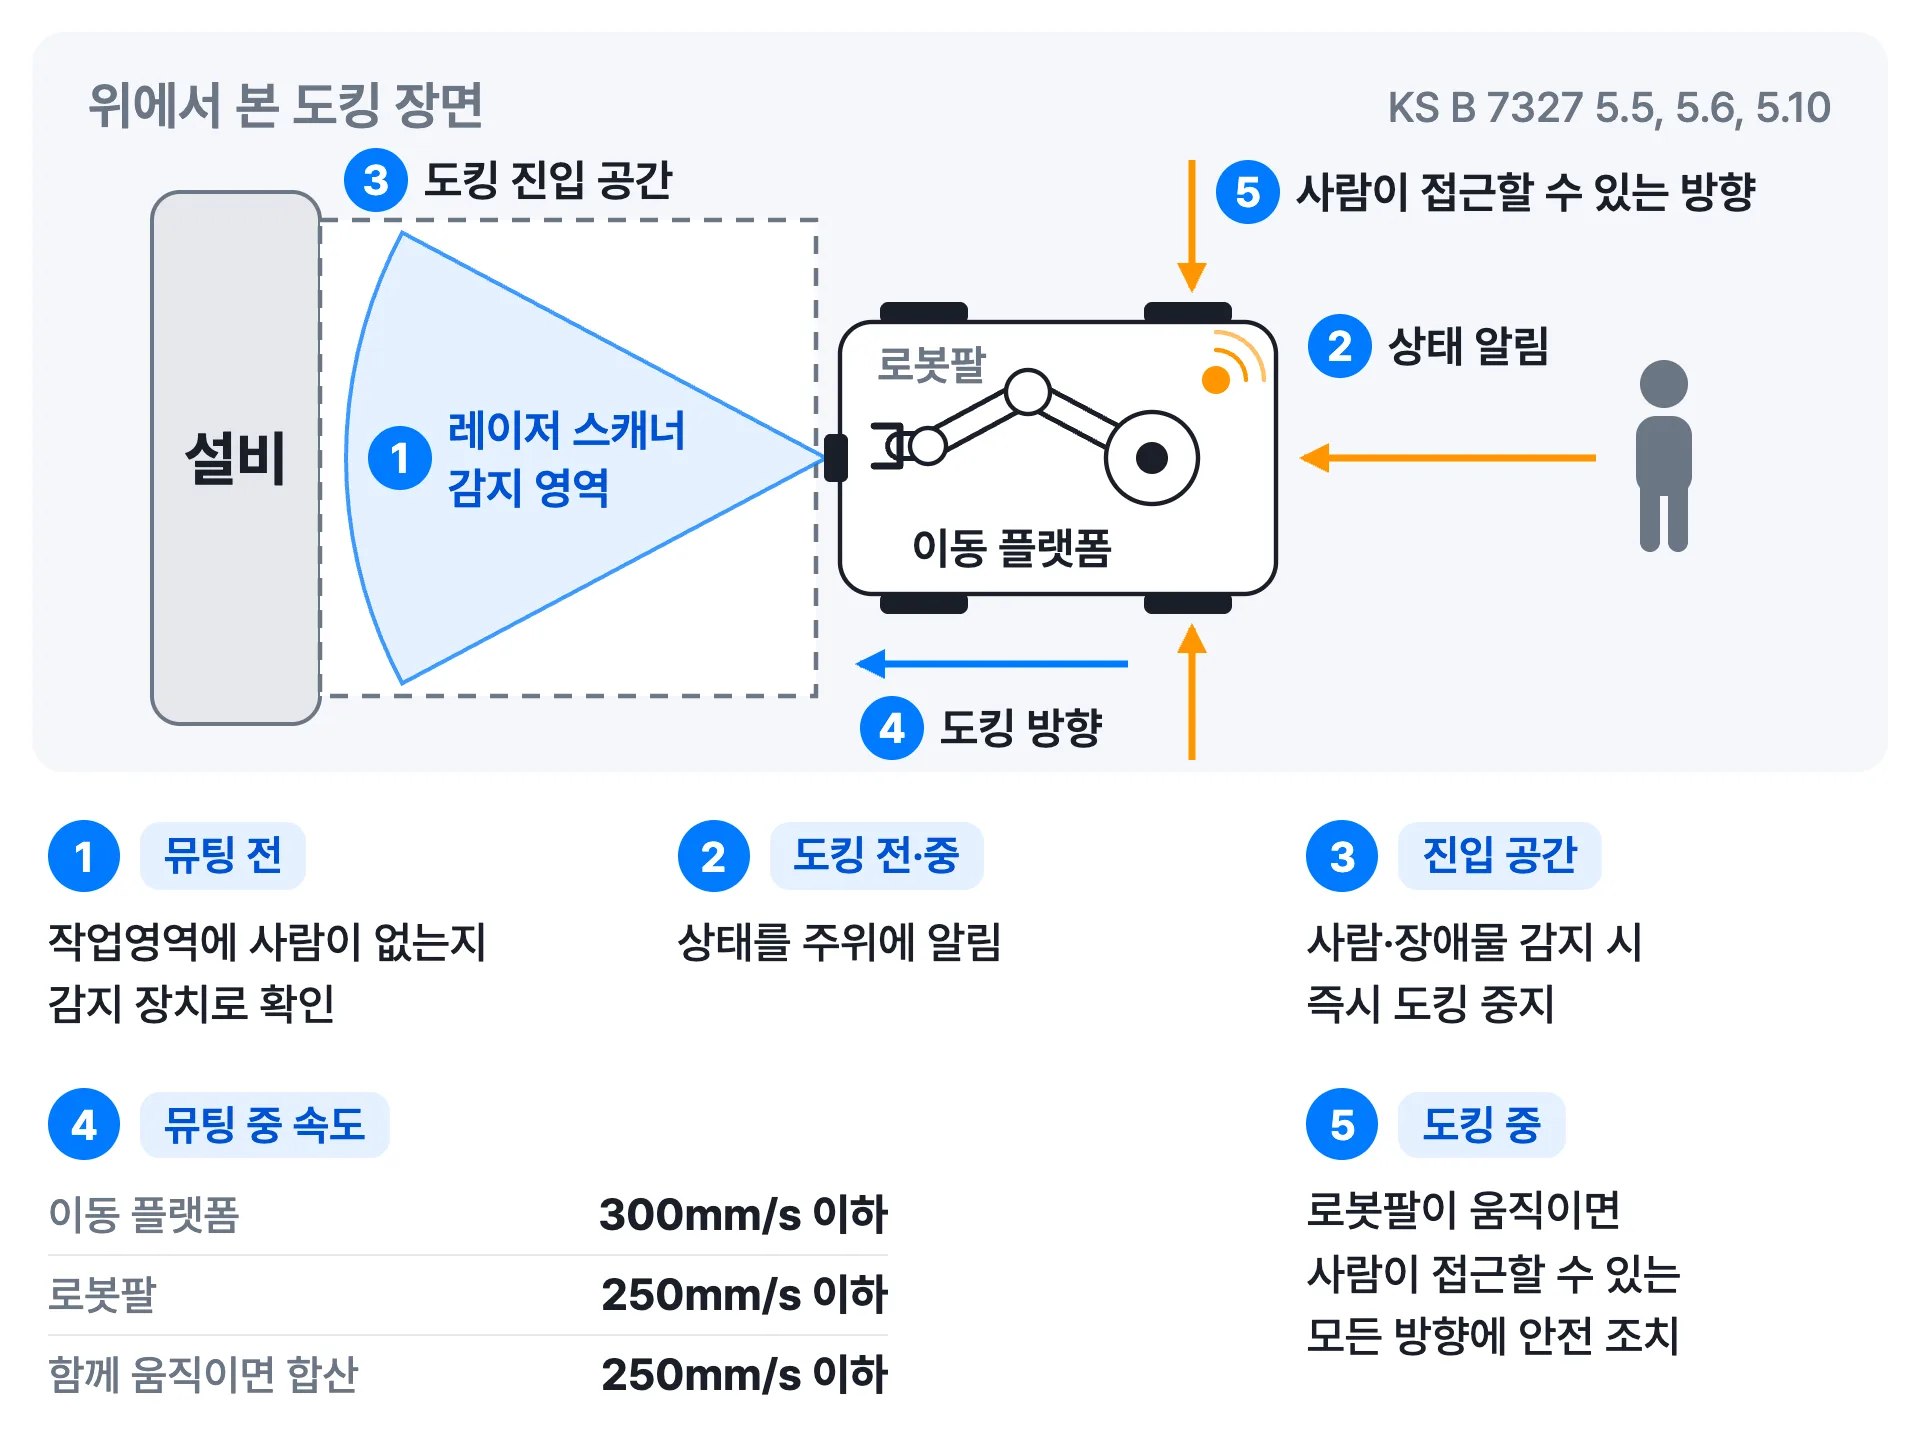
여기서 300mm/s와 250mm/s는 KS B 7327이 처음 정한 값이 아닙니다. 이동 플랫폼 표준인 KS B ISO 3691-4는 자동 모드에서 사람 감지 기능을 뮤팅한 채 움직일 때 주변 간격과 상관없이 최대 속도를 0.3m/s(300mm/s)로 제한합니다. KS B 7327도 뮤팅 중인 이동 플랫폼에 이 값을 그대로 가져다 씁니다. 로봇팔의 250mm/s 역시 안전검사 고시가 산업용 로봇의 감속제어에 정한 속도와 같습니다.
실무에서는 뮤팅으로 레이저 스캐너의 감지가 꺼져 있는 동안에도 범퍼 같은 접촉 감응식 보호장치는 보통 살려 둡니다. KS B 7327은 접촉 감응식 보호장치를 보조 수단으로 쓰도록 하고, 접촉을 감지하면 보호정지한 뒤 자동으로 다시 움직이지 않도록 합니다(5.4.4.2).
AMR이 울타리로 둘러싼 셀 안을 드나든다면 KS B ISO 3691-4의 방식도 함께 따릅니다. 셀 출입구의 감지 장치는 AMR이 지나가는 동안에만 뮤팅했다가 지나가면 바로 다시 켭니다. 이 장치가 사람을 감지하면 셀 안의 AMR은 멈추고, 승인받은 사람이 셀 밖에서 직접 재시작해야 다시 움직입니다.
5.5. 주행 중에 팔도 움직이는가 (동시동작)
KS B 7327은 주행하면서 로봇팔을 움직이는 동시동작을 금지하지는 않지만, 다음 조건을 모두 갖추도록 합니다(5.9.2, 5.10).
- 로봇팔의 동작이 이동 플랫폼을 불안정하게 만들지 않아야 합니다. 허용 단차와 경사, 정격 하중 같은 안정성 한계는 제조사가 시스템 통합업체에 알려 주어야 합니다(5.8).
- 동시동작하는 동안에도 위험 충돌 회피 기능이 작동해야 합니다.
- 뮤팅 중이거나 수동 모드에서 이동 플랫폼과 로봇팔이 함께 움직일 때는 두 속도를 합쳐 250mm/s 이하로 제한해야 합니다. 수동 모드에서 둘 중 하나만 움직일 때의 속도 한도는 뮤팅할 때와 같습니다.
다만, 실제 장비에서 이 조건을 모두 갖추기는 쉽지 않아 실무에서는 주행과 팔 동작을 나누어 운용하는 경우가 많습니다. 동시동작이 들어가는 장비라면 인증기관이나 검사기관과 먼저 협의하는 것이 좋습니다. 동시동작을 쓰지 않는다면 주행하는 동안 로봇팔을 안전한 자세로 두고, 동시동작을 막는 기능이 실제로 작동하는지도 확인해야 합니다.
5.6. 끼임과 탈출, 접촉, 충전
정지 기능이 잘 동작하더라도 멈춘 다음이 문제가 되는 경우가 있습니다. 사람이 설비와 플랫폼 사이에 낀 채로 플랫폼이 멈추거나 좁은 곳에서 전원이 끊겼을 때 브레이크가 풀리지 않으면, 끼인 사람은 플랫폼을 밀어내고 빠져나올 수 없습니다. KS B 7327은 제동장치와 발 끼임에 대해 다음을 요구합니다(5.3.5, 5.4.4.1).
- 멈춰 있는 동안 경사나 밀림, 미끄러짐으로 잘못 움직일 위험이 있으면 제동장치를 두어야 하고, 이 제동장치는 전원이 없을 때 손으로 풀 수 있어야 합니다.
- 로봇 가까이에 선 사람의 발이 차대 밑에 끼이지 않도록 하는 수단을 둡니다. 예를 들어 발을 감지하는 장치를 두거나, 안전화를 신은 발을 기준으로 바닥과 차대 사이 틈을 40mm 이하로 줄입니다.
협동운전은 KS B ISO TS 15066의 방식을 따르되, 속도와 힘을 정할 때 플랫폼이 움직이는 영향까지 반영해야 합니다(5.17). 속도와 이격 거리 감시 방식이라면 이동 플랫폼의 주행 속도까지 고려해 로봇팔의 속도를 계산하고, 핸드가이딩 방식이라면 로봇팔과 이동 플랫폼에 핸드가이딩 장치를 각각 따로 두어야 합니다.
동력과 힘 제한 방식을 쓴다면 사람과 닿을 때의 힘과 압력을 KS B ISO TS 15066이 신체 부위별로 정한 허용값 아래로 유지해야 합니다. 이 기준은 로봇팔만이 아니라 이동 플랫폼을 포함한 모바일 매니퓰레이터의
모든 구성 요소에 적용됩니다(5.17.5).
충전과 관련해서 KS B 7327은 배터리와 배터리 관리 시스템(BMS)이 KS C IEC 62133-2 또는 KS C IEC 62619를 따르도록 합니다. 또한, 자동 충전은 충전 단자가 제대로 연결된 상태에서만 켜져야 하고, 단자가 맞물릴 때 손이 끼이지 않아야 하며, 충전 기기 주위에는 소화장비를 두어야 합니다(5.14.1).
두 배터리 표준 가운데 KS C IEC 62133-2는
휴대기기용 배터리를 다루고, KS C IEC 62619는 AGV 같은 이동형 산업 장비까지
적용 대상에 포함하는 산업용 배터리 안전 표준입니다. 그래서 이동 플랫폼의 리튬 배터리는
보통 KS C IEC 62619를 기준으로 합니다.
배터리를 고를 때는 단락·충격·낙하·고온 같은 상황을 가정한 시험을 통과했는지, BMS가 과충전·과전류·과열 때 전류를 제어하는지 시험성적서로 확인하는 것이 좋습니다.
6. 사용자·SI 체크리스트
그렇다면 모바일 매니퓰레이터를 쓰는 사업장과 이를 설치하는 SI는 무엇을 점검해야 할까요? 앞서 살펴본 법령과 KS B 7327, 그리고 현장에서 갈리는 쟁점을 바탕으로 도입 전과 설치 뒤에 확인할 항목을 정리했습니다.
로봇 사용자(사업장)
| 점검 항목 | 내용 |
|---|---|
| 장비 구성 | 로봇팔과 이동 플랫폼을 따로 구해 조합한 장비(결합형)인지, 처음부터 한 제품으로 개발된 장비(일체형)인지 확인합니다. |
| 신고·검사 대상 | 로봇팔에 자율안전확인신고가 되어 있는지 확인합니다. 안전검사 대상인지는 회전관절 수를 보고, 제외 사유에 해당하는지도 따져 판단합니다. |
| 부가 장치 | 이동 플랫폼에 컨베이어나 리프트를 얹었다면 그 장치가 안전인증, 자율안전확인신고, 안전검사 대상인지도 봅니다. |
| 사전 질의 | 일체형처럼 신고·검사 대상인지 판단하기 어려운 장비라면, 도입 전에 검사기관과 관할 지방고용노동관서에 질의하는 것이 좋습니다. |
| 위험성평가 | 주행 경로와 도킹 위치, 충전 위치까지 위험성평가 범위에 넣습니다. |
| 방호 방식 | 먼저 울타리를 칠지 정합니다. 울타리 없이 운용하려면 고용노동부 가이드의 충돌방지조치와 KS B 7327이 요구하는 방호를 갖추고, 설치 전에 관할 기관과 협의합니다. 다른 대책으로도 위험이 남는 구역은 가드로 막습니다. |
| 바닥 표시 | 주행 라인과 도킹 위치, 보호영역을 바닥에 표시하고, 보호영역 표시가 실제 감지 범위와 같은지 확인합니다. |
| 충전 위치 | 충전 기기 주위에 소화장비를 두고, 충전 단자가 서로 연결된 상태에서만 자동 충전이 켜지는지, 단자가 연결된 동안 장비가 움직이지 않는지, 단자가 맞물릴 때 손이 끼일 위험은 없는지 확인합니다. |
| 교육과 위험 고지 | 작업자에게 정지 뒤 재기동 절차를 교육하고, 좁은 공간에서나 도킹할 때 남는 끼임 위험을 알립니다. |
SI(시스템 통합업체)
| 점검 항목 | 내용 |
|---|---|
| 안전 데이터 공유 | 로봇팔과 이동 플랫폼의 제어기가 따로 있다면 정지 신호와 운전 모드 정보, 속도 감시 데이터와 제한 속도를 서로 주고받도록 합니다. 통신이 끊겼을 때의 조치는 위험성평가로 정합니다. |
| 정지 연동 | 비상정지로 로봇팔이 멈추면 플랫폼도 멈추는지, 반대로 플랫폼이 멈추면 로봇팔도 멈추는지 각각 시험합니다. 보호정지가 걸렸을 때는 위험성평가로 정한 범위대로 멈추는지 확인합니다. |
| 재기동 | 제어용 PC가 꺼지거나 네트워크가 끊겨도 비상정지를 풀었을 때 저절로 다시 움직이지 않는지 확인합니다. |
| 보호영역 설정 | 동시동작 없이 주행할 때는 로봇팔을 접어 두고 주행 속도와 제동 성능에 맞춰 감지 범위를 정하되(KS B ISO 3691-4), 로봇팔이 닿는 곳까지 포함한 작업영역 기준 KS B ISO 13855의 안전거리도 만족하는지 확인합니다. 멈춰서 작업할 때는 같은 작업영역을 기준으로 KS B ISO 13855의 안전거리에 따라 정합니다. 후진하거나 회전할 때도 감지하는지 확인합니다. |
| 통로 간격과 속도 | 주변 구조물과의 간격, 그리고 사람 감지 기능을 끈 구간까지 고려해 이동 플랫폼의 최대 속도를 정했는지 확인합니다(KS B ISO 3691-4). 여유 공간이 부족한 구간을 위험영역으로 표시하고 경고 수단을 두었는지도 봅니다. |
| 뮤팅과 도킹 | 뮤팅하기 전에 사람이 없는지 확인하는 기능과 도킹 상태를 알리는 수단을 갖춥니다. 진입 공간에 사람이 있으면 도킹을 멈추고, 뮤팅하는 동안에는 속도를 제한하도록 합니다. |
| 동시동작 | 동시동작을 쓴다면 플랫폼 안정성과 충돌 회피를 검증하고, 뮤팅 중이거나 수동 모드에서 함께 움직일 때 두 속도의 합이 250mm/s 이하로 제한되는지 확인합니다. 동시동작을 쓰지 않는다면 주행과 팔 동작이 겹치지 않게 인터록을 둡니다. |
| 끼임과 탈출 | 차대 아래 틈을 40mm 이하로 줄이는 것처럼 발 끼임을 막는 수단이 있는지 확인합니다. 또한, 전원이 없어도 브레이크를 풀어 플랫폼을 밀어낼 수 있는지 봅니다. |
| 동력·힘 제한 | 동력·힘 제한 방식으로 협동운전을 한다면 로봇팔뿐 아니라 이동 플랫폼이 사람에게 가하는 힘과 압력도 허용값 아래인지 확인합니다. |
| 인수인계 문서 | 재기동 매뉴얼, 뮤팅 조건과 순서, 주행·도킹 상태별 스캐너 설정과 산정 근거를 사용자에게 넘깁니다. 허용 단차·경사와 정격 하중, BMS 시험성적서도 함께 전달합니다. |
7. FAQ: 자주 묻는 질문
모바일 매니퓰레이터나 AMR을 도입하는 현장에서 나올 수 있는 질문 네 가지를 정리했습니다.
KS B 7327에 맞췄다는 이유만으로 울타리를 생략할 수는
없습니다.
제223조는 울타리 설치를 원칙으로 하고, 해당 로봇의 안전기준이
한국산업표준 등에 부합한다고 고용노동부장관이 인정한 경우에만
단서로 예외를 둡니다. KS B 7327도
표준이 정한 대책으로 위험을 충분히 줄이기 어려운 구역은 가드로
사람의 접근을 막도록 합니다.
다만, 2023년
고용노동부 가이드에 따른 충돌방지조치를 한 경우에는 규칙을
지킨 것으로 인정받을 수 있습니다. 따라서 울타리 없이 운용하려면 이 충돌방지조치와
KS B 7327이 요구하는 방호를 함께 갖추고, 설치 전에 관할
기관과 협의하기를 권합니다.
다시 신고할 필요는 없습니다. 신고 대상 범위를 정한 고시 별표가
대상 산업용 로봇을 “고정식 로봇”으로 한정하고
있어서, 이동 플랫폼이나 로봇팔을 얹은 장비 전체는 신고 대상으로 보지 않습니다. 국민신문고 질의 회신에서도 이미 신고한 산업용
로봇을 이동 설비에 장착했다고 해서 새로 신고할 필요는 없다고
안내했습니다.
다만, 처음부터 한 제품으로 나온 일체형처럼 신고
단위를 판단하기 어려운 장비는 도입 전에 검사기관과 관할
지방고용노동관서에 질의해 확인하기를 권합니다.
로봇팔이 없는 AMR은 로봇 자율안전확인신고나 안전검사 대상으로
보지 않습니다. 고시가 정의하는 산업용 로봇은 고정되든
이동하든 3축 이상 매니퓰레이터를 갖춘 로봇이고, 안전검사도
회전관절이 3개 이상인 다관절 로봇이 들어간 셀을 대상으로 하기 때문입니다.
다만, 사업주의
위험성평가와 안전조치 의무는 그대로 남고, AMR에 컨베이어나 리프트를 얹어 쓴다면 그 장치
자체가 안전인증이나 자율안전확인신고, 안전검사 대상인지 따로
확인해야 합니다.
표준상 금지되지는 않지만, 조건이 까다로워 현장에서 바로 쓰기는
어렵습니다. KS B 7327은 동시동작 중에도 플랫폼이 불안정해지지
않고 충돌 회피가 작동하도록 요구하고, 뮤팅 중이거나
수동 모드에서 플랫폼과 로봇팔이 함께 움직이면
합친 속도를 250mm/s 이하로 제한합니다.
그래서
실무에서는 주행과 팔 동작을 나누어 운용하는 경우가 많고,
동시동작을 쓰려면 미리 인증기관이나 검사기관과 협의하기를 권합니다.
8. 법령 및 참고 자료
관련 법령
- 「산업안전보건법」
- 「산업안전보건법 시행령」
- 「산업안전보건법 시행규칙」
- 「산업안전보건기준에 관한 규칙」
- 「위험기계·기구 자율안전확인 고시」
- 「안전인증·자율안전확인신고의 절차에 관한 고시」 별표 2
- 「안전검사 고시」 별표 12
- 「안전검사 절차에 관한 고시」 별표 1
- 「전파법」
- 「방송통신기자재등의 적합성평가에 관한 고시」
참고 자료
- 고용노동부·안전보건공단, 「고정식·이동식 산업용 로봇의 협동작업 안전 가이드」(2023. 7.)
- 고용노동부 보도자료, 「‘이동식 산업용 로봇’과 함께 일할 때 안전을 위해 반드시 이것은 지켜주세요」(2023. 7. 4.)
- e나라표준인증 KS B 7327
- e나라표준인증 KS B ISO 3691-4
- e나라표준인증 KS B ISO 10218-1
- e나라표준인증 KS B ISO 10218-2
- ISO/CD 25785-1 (iso.org)
- ISO/WD 26058-1 (iso.org)
- ANSI/A3 R15.08 시리즈 (ANSI)
- ISO 3691-4:2023 (iso.org)
- ISO 10218-1:2025 (iso.org)
- ISO 10218-2:2025 (iso.org)
- UL 3100 Automated Mobile Platforms (UL)
- 국무조정실 보도자료, 「대통령 주재 규제합리화위원회 제2차 전체회의 개최」(2026. 10. 23.)
- 산업통상부 공고, 「2026년도 휴머노이드로봇안전인증센터구축사업 시행계획 공고」(2026. 3. 23.)
본 자료는 2026년 11월 기준 로봇 안전 표준 및 관련 법령을 참고하여 작성된
참고용 가이드입니다.
표준과 법령은 수시로 개정될 수 있으며, 구체적인 안전 요구 사항 및 대응
방법은 전문 기관과 상담하시기 바랍니다.